Hərəkətə idarəetmə mühərriki sadəcə işə salıb dayandırmaqdan daha geniş anlayışdır. Mövqe, sürət, fırlanma anı, sinxronlaşdırma, elektron kam, kinematika, təhlükəsiz hərəkət və dövr müddəti maşının vahid məqsədi çərçivəsində idarə olunur. Siemens-in müasir yanaşması SIMATIC kontrollerlərini, SINAMICS sürücülərini, SIMOTICS mühərriklərini, PROFINET rabitəsini və TIA Portal mühəndisliyini miqyaslana bilən sistemdə birləşdirir. Düzgün həll isə ən güclü kontrolleri seçməklə deyil, mexaniki yükü və hərəkət profilini rəqəmlərlə müəyyənləşdirib hər oxun vəzifəsini uyğun avadanlıq sinfi ilə uzlaşdırmaqla qurulur.
Məhsul siyahısından əvvəl hərəkət profilini hazırlayın
Servo ox seçimində ilk sənəd mühərrik kataloqu deyil, hərəkət profili olmalıdır. Başlanğıc və hədəf mövqelər, hərəkət müddəti, maksimum sürət, sürətlənmə-yavaşıma, gözləmə müddətləri, dövrdəki təkrar sayı və fövqəladə vəziyyətdə gözlənilən dayanma müəyyənləşdirilir. Fırlanan oxlarda diametr və ötürmə nisbəti; xətti oxlarda vint addımı, qayış-qasnaq nisbəti və ya xətti mühərrikin xüsusiyyətləri nəzərə alınır. Təkcə yükün kütləsi kifayət etmir: yükün oxa nəzərən ətalət momenti, sürtünmə, tarazlaşdırılmamış qüvvə, ağırlıq qüvvəsinin təsiri və xarici proses qüvvəsi fırlanma anına tələbatı dəyişir.
Kataloqdakı nominal fırlanma anı ilə qısamüddətli pik fırlanma anını qarışdırmaq geniş yayılmış səhvdir. Sürətlənmə zamanı yüksək fırlanma anı tələb edən ox dövrün qalan hissəsində aşağı yüklə işləyə bilər; lakin sürücünün və mühərrikin istilik modeli bütün dövrü birlikdə qiymətləndirməlidir. Eyni qaydada, yüksək ayırdetmə qabiliyyətli enkoder boşluqlu mexanikanı, elastik deformasiyaya uğrayan qayışı və ya reduktordakı böyük boşluğu öz-özünə aradan qaldırmır. Qəbul meyarları mühərrik valındakı göstəricilərlə deyil, məhsulun emal edildiyi faktiki nöqtədəki mövqe və zaman dəqiqliyi ilə yazılmalıdır.
Standart, genişləndirilmiş və qabaqcıl hərəkətə idarəetmə
Siemens-in müasir SIMATIC Controller seçim yanaşması hərəkət tələblərini üç səviyyədə nəzərdən keçirir. Standart Motion Control sürətin idarə edilməsi, mövqeləndirmə, ölçmə girişi, kam çıxışı və əsas sinxronlaşdırma kimi vəzifələri əhatə edir. Genişləndirilmiş funksiyalar elektron kamı və daha mürəkkəb sinxron hərəkətləri; qabaqcıl səviyyə isə CPU-lar arasında sinxronlaşdırma və çoxoxlu kinematika kimi tələbləri hədəfləyir. Bu təsnifat marketinq etiketi kimi deyil, texnoloji obyekti, ox sayını, dövr yükünü və lisenziya tələbini müəyyən edən layihə qərarı kimi istifadə olunmalıdır.
| Hərəkət vəzifəsi | Tipik ehtiyac | Qiymətləndiriləcək Siemens yanaşması | Yoxlanılmalı hədd |
|---|---|---|---|
| Sürət və ya sadə mövqeləndirmə oxu | Tək ox, reseptlə təyin olunan sürət, nöqtədən nöqtəyə hərəkət | SIMATIC standart Motion Control və uyğun SINAMICS sürücüsü | CPU-nun texnoloji resursu, sürücünün dövr müddəti və faktiki mövqe dəqiqliyi |
| Sinxron ox | Elektron dişli ötürməsi, çap nişanı, məhsulla sinxron kəsmə | S7-1500 və ya T-CPU texnoloji obyektləri və PROFINET IRT | Aparıcı qiymətin mənbəyi, rabitə dövrü, zaman titrəyişi və enkoder arxitekturası |
| Elektron kam | Sürətdən asılı olaraq dəyişən izləmə profili, məhsul formatının dəyişdirilməsi | SIMATIC S7-1500 T-CPU genişləndirilmiş Motion Control | Kam cədvəlinin ayırdetmə qabiliyyəti, yenidən hesablama və CPU resursu |
| Kinematika | Dekart, delta və ya oxşar koordinasiyalı hərəkət | Uyğun məhsuldarlıq sinfində T-CPU və TIA Portal kinematik obyekti | Ox sayı, iş sahəsi, sinqulyarlıqlar və mexaniki kalibrləmə |
| Təhlükəsiz hərəkət | Fırlanma anının təhlükəsiz kəsilməsi, təhlükəsiz dayanma və ya məhdud sürət | F/TF kontrolleri, PROFIsafe və dəstəklənən SINAMICS Safety Integrated funksiyaları | Risk təhlili, seçilmiş sürücü lisenziyası, sensor quruluşu və doğrulama |
| Mövcud SIMOTION qurğusu | Quraşdırılmış maşının fəaliyyətinin davam etdirilməsi və ya planlı çevrilməsi | Həyat dövrü planı və hədəf SIMATIC T-CPU arxitekturası | Proqram funksiyaları, kitabxanalar, sahə şəbəkəsi və ehtiyat hissələri təqvimi |
SIMATIC S7-1500 T-CPU: maşının idarə edilməsi və hərəkət eyni layihədə
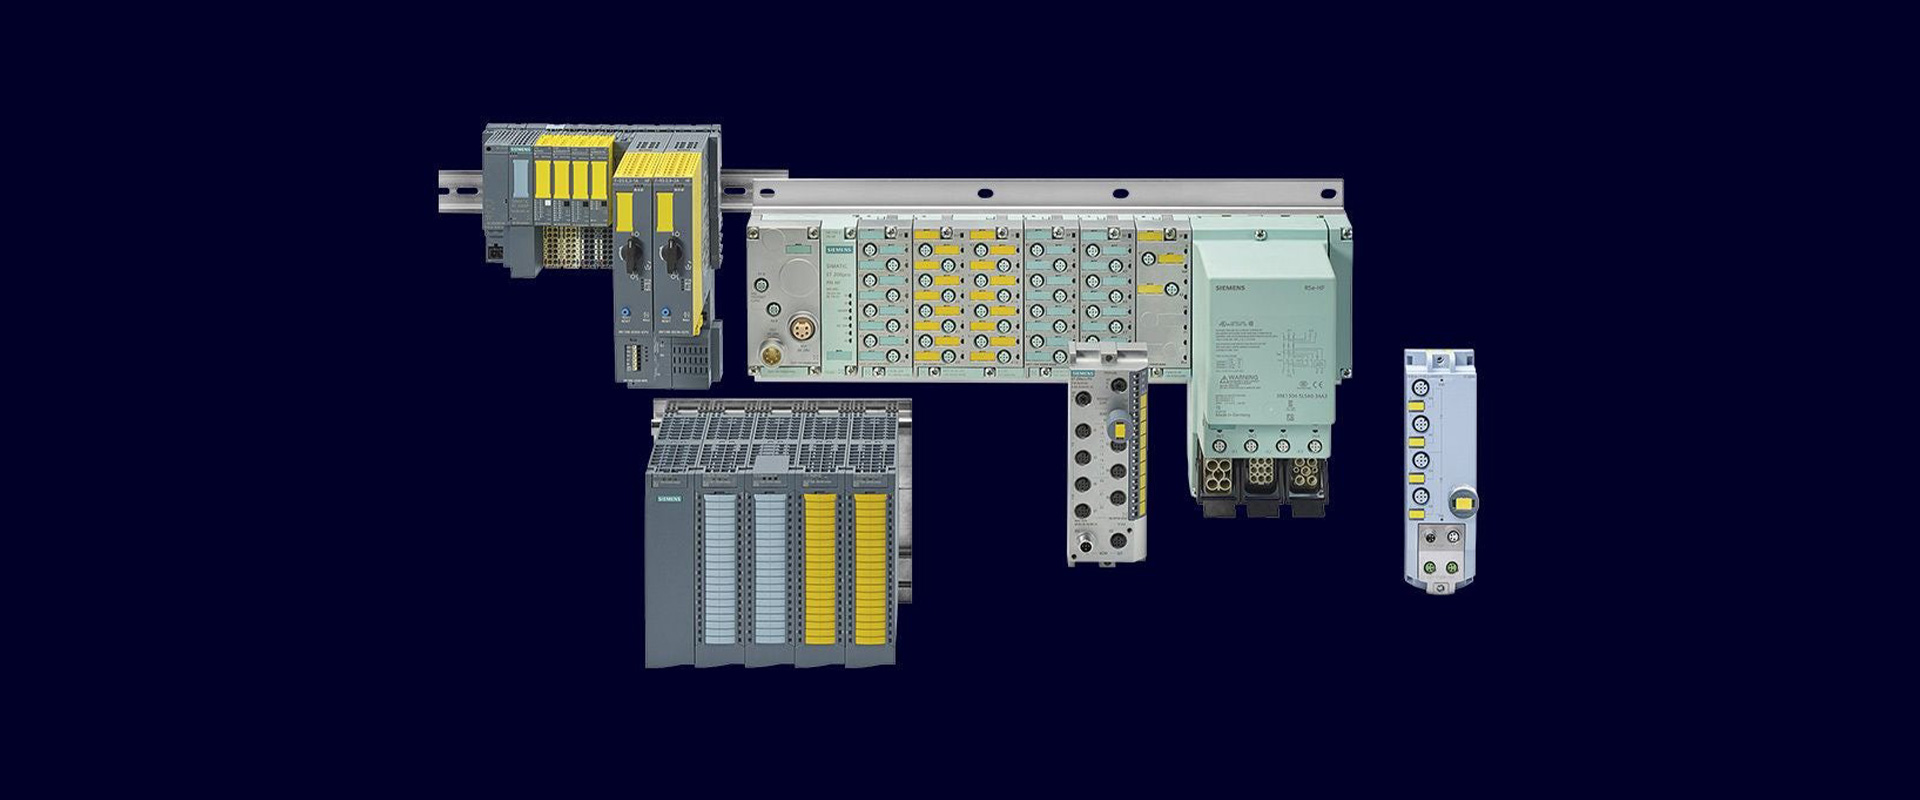
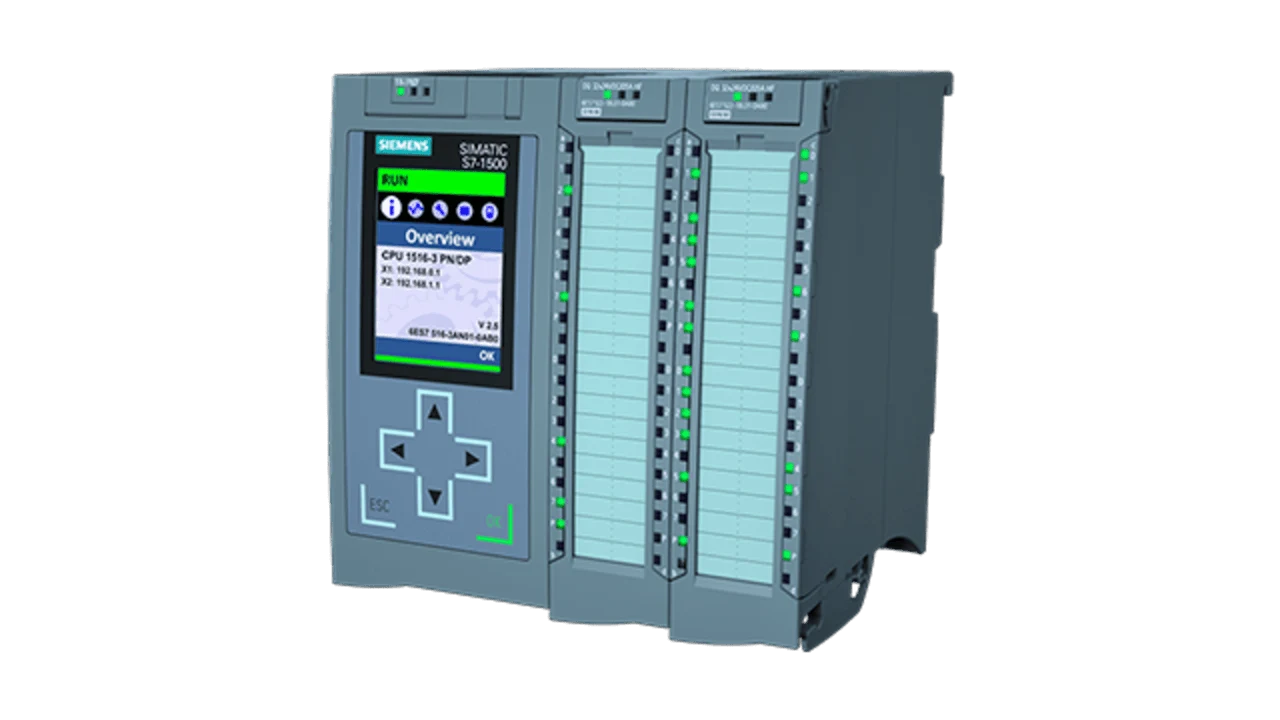
SIMATIC S7-1500 T-CPU ailəsi S7-1500 idarəetmə platformasını qabaqcıl hərəkət funksiyaları ilə birləşdirir. Mərkəzi şkaf tipli T-CPU ilə yanaşı, paylanmış ET 200SP əsaslı, PC əsaslı və sürücüyə inteqrasiya olunmuş variantlar mövcuddur. Bu müxtəliflik hər layihədə eyni CPU-nun istifadəsini deyil, maşının yerləşiminə, hesablama yükünə, ox sıxlığına və texniki xidmət standartına uyğun kontroller formasının seçilməsini təmin edir. TF variantları nasazlığa qarşı təhlükəsiz funksiyaları da eyni idarəetmə platformasında birləşdirmək üçün nəzərdən keçirilir.
TIA Portal-dakı texnoloji obyektlər istifadəçi proqramını sürücünün hər bir aşağı səviyyəli detalını birbaşa idarə etmək zərurətindən azad edir. Sürət oxu, mövqeləndirmə oxu, sinxron ox, xarici enkoder, kam və kinematika kimi obyektlər parametrləri, vəziyyət sözlərini və əmr interfeyslərini nizamlayır. Bununla belə, texnoloji obyekt düzgün mexaniki parametri əvəz etmir. Oxun miqyaslandırılması, dişli ötürmə nisbəti, hərəkət hədləri, dinamik hədlər və istinad mövqeyinə gətirmə davranışı maşının çertyoju ilə müqayisə edilməlidir.
CPU seçimini yalnız ox sayına əsasən etməyin
İki maşının ox sayı eyni olsa da, kontroller yükü fərqli ola bilər. Sadə mövqeləndirmə yerinə yetirən on ox ilə elektron kam, CPU-lararası sinxronlaşdırma və kinematika istifadə edən on ox eyni texnoloji resursu sərf etmir. Siemens-in funksiya təlimatlarında CPU-ların Motion Control resursları və hər texnoloji obyektin resurs sərfi versiyaya görə dərc olunur. Seçim hesablamasında ox növü, enkoderlər, kamlar, ölçmə girişləri, kinematik obyektlər və gələcək genişlənmə ehtiyatı birlikdə nəzərə alınmalıdır.
Proqram dövrü ilə servo tətbiq dövrü də ayrı nəzərdən keçirilməlidir. HMI, resept, şəbəkə keçidi və ya məlumat toplama funksiyalarının CPU-dan intensiv istifadəsi hərəkət vəzifəsinə təsir etməməlidir. Proqram bloklarının icra müddətləri, rabitə yükü və texnoloji həyəcan siqnallarının davranışı istismara vermə zamanı izlənilir. CPU resurslarında yalnız bugünkü maşını işlədəcək qədər ehtiyat saxlamaq, format və ya ox əlavə edildikdə lüzumsuz avadanlıq dəyişikliyinə səbəb ola bilər.
PROFINET IRT və sürücü rabitəsi
Sinxron hərəkət əmrin yalnız düzgün qiymətlə deyil, həm də əvvəlcədən proqnozlaşdırıla bilən zamanda çatmasını tələb edir. PROFINET IRT uyğun kontroller, şəbəkə komponentləri və sürücülərlə deterministik hərəkət rabitəsi üçün istifadə olunur. Lakin şəbəkə adının yanında “IRT” yazılması təkbaşına kifayət etmir. Topologiya, cihazların dəstəklədiyi dövr müddəti, sinxron domenin layihəsi, şəbəkə kommutatorunun seçimi və ortaq şəbəkə trafiki TIA Portal layihəsində yoxlanılmalıdır. Standart ofis Ethernet-i ilə eyni fiziki davranışın əldə ediləcəyi güman olunmamalıdır.
Kabel marşrutu, ekranlama, potensialların bərabərləşdirilməsi bağlantısı və konnektor keyfiyyəti də hərəkət keyfiyyətinin bir hissəsidir. Fasilələrlə yaranan rabitə xətaları istehsal zamanı təsadüfi dayanma və ya oxların sinxronlaşmasının itirilməsi kimi görünə bilər. İdarə olunan şəbəkə kommutatorunun diaqnostikası, port statistikası və PROFINET cihaz diaqnostikası HMI həyəcan siqnallarına daxil edilməli; yalnız “sürücü nasazlığı” kimi ümumi mesajla kifayətlənilməməlidir.
SINAMICS S210: dinamik servo ox üçün sistem yanaşması
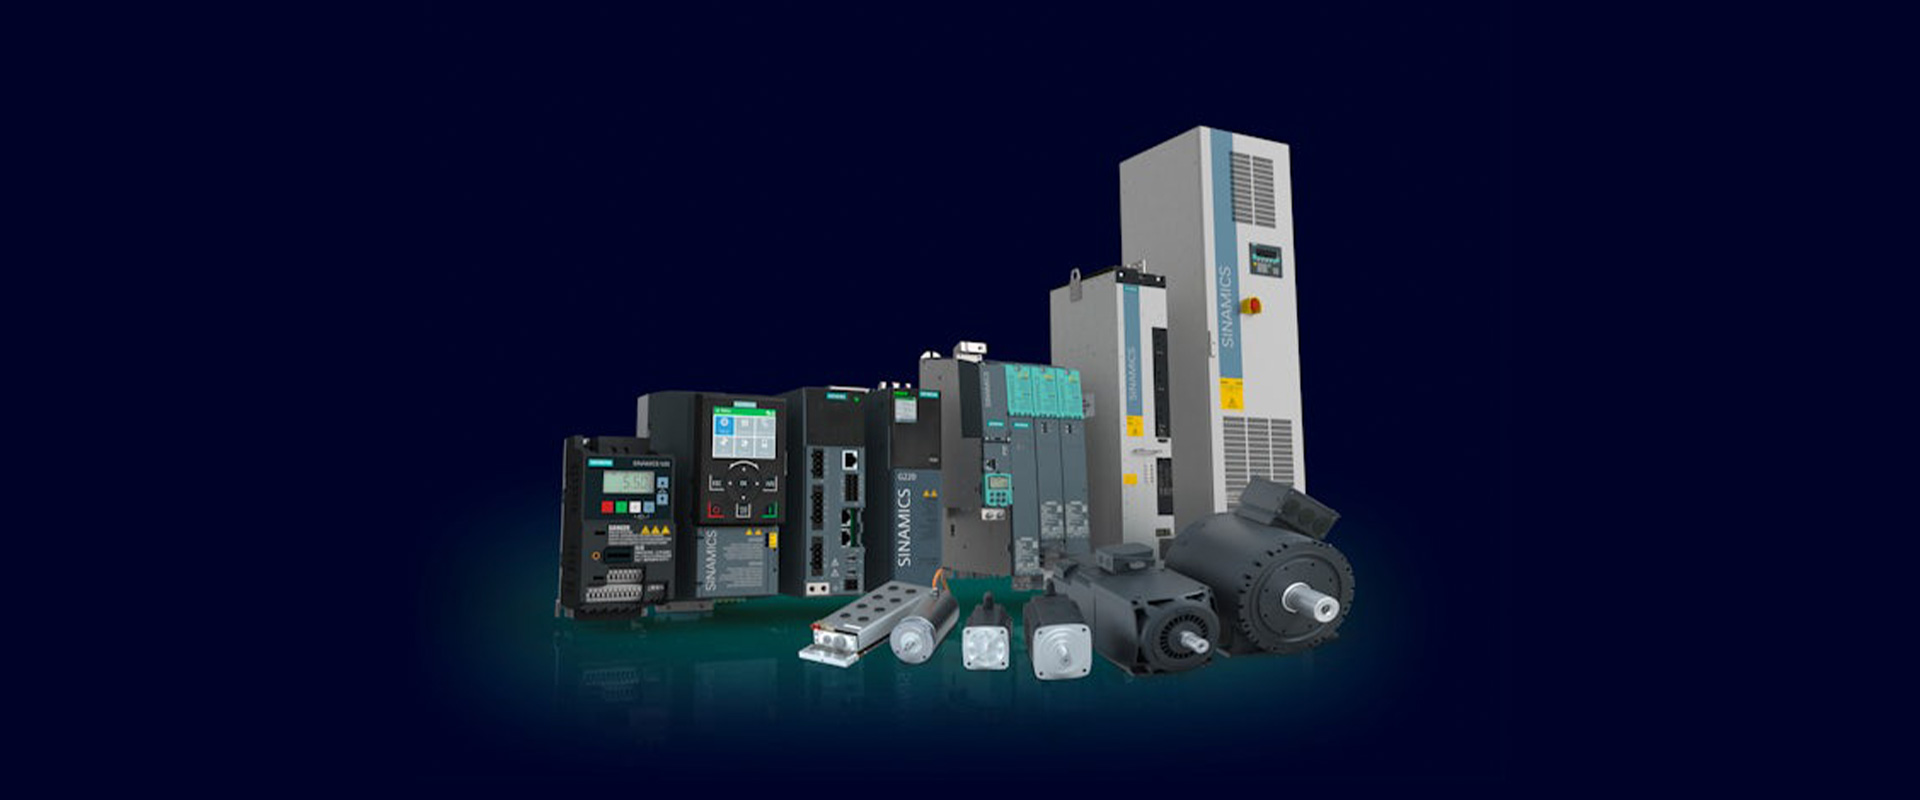
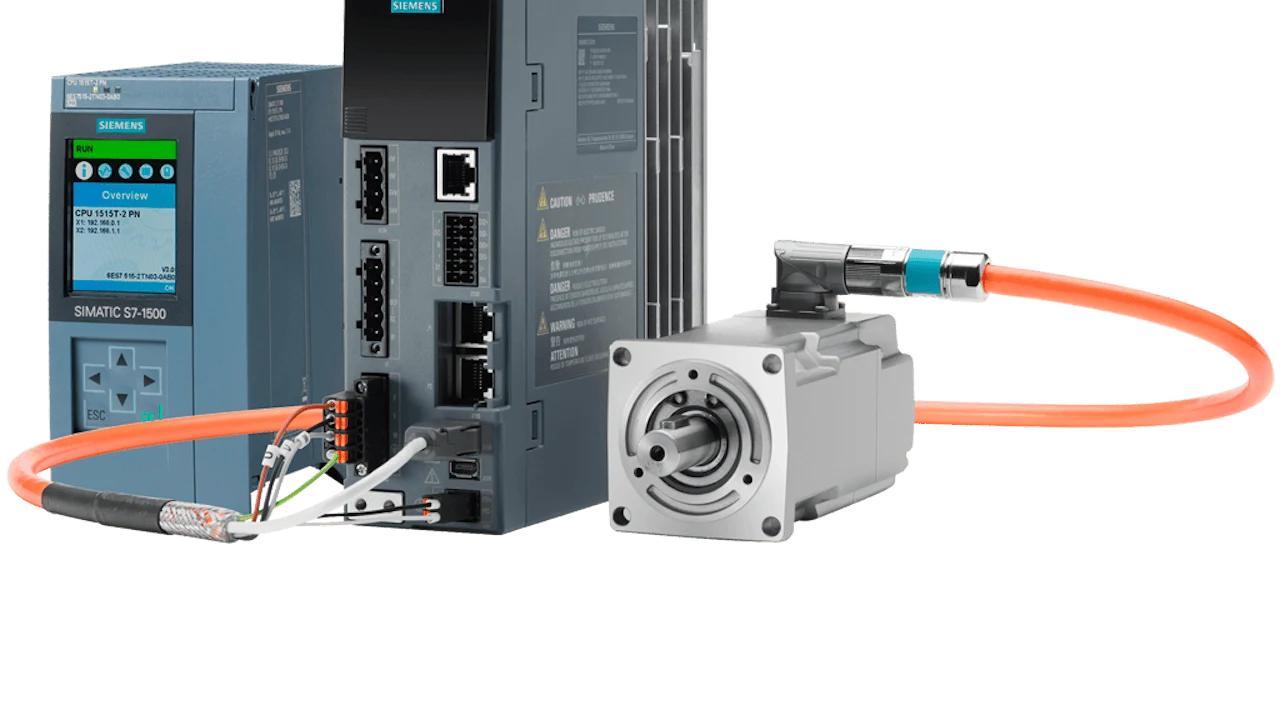
SINAMICS S210 Siemens-in cari rəsmi məhsul səhifəsində 0,1 kW ilə 7 kW diapazonunda mürəkkəb və dinamik hərəkət tətbiqləri üçün servo sürücü sistemi kimi təqdim olunur. PROFINET IRT vasitəsilə SIMATIC idarəetmə sisteminə qoşula bilər; cari V6.3 məlumatına görə, dəstəklənən konfiqurasiyalarda EtherNet/IP seçimi də mövcuddur. Güc sinfi, şəbəkə gərginliyi, mühərrik ailəsi və rabitə seçimi tam sifariş koduna əsasən uyğunlaşdırılmalıdır; ailə səviyyəsindəki bütün xüsusiyyətlərin hər variantda mövcud olduğu güman edilməməlidir.
S210 ilə SIMOTICS S-1FK2, S-1FT2 və ya gigiyenik konstruksiyalı S-1FS2 mühərrik variantları nəzərdən keçirilə bilər. Tək kabelli OCC bağlantı yanaşması uyğun sistem komponentləri ilə güc və enkoder bağlantısını sadələşdirir. Bu rahatlıq kabel uzunluğu, hərəkətli kabel sinfi, konnektorun istiqaməti, əyləc xətti və EMC qaydalarını aradan qaldırmır. Kabel və mühərrik sürücünün aksesuarı kimi deyil, təsdiqlənmiş servo sistemin hissələri kimi seçilməlidir.
Safety Integrated: xüsusiyyətlər siyahısı təhlükəsizlik funksiyası deyil
SINAMICS S210 məhsul ailəsi fırlanma anının təhlükəsiz kəsilməsi (STO), təhlükəsiz dayanma və təhlükəsiz hərəkət monitorinqi üçün müxtəlif Safety Integrated funksiyaları təqdim edir. Siemens bəzi genişləndirilmiş funksiyaların əlavə lisenziya ilə aktivləşdirildiyini açıq şəkildə bildirir. Funksiyanın məhsul ailəsində mövcud olması maşının avtomatik olaraq PL e və ya SIL 3 səviyyəsinə çatdığı demək deyil. Risk qiymətləndirilməsi, sensorlar, F-CPU, PROFIsafe rabitəsi, sürücü parametrləri, əyləc və mexaniki dayanma birlikdə qiymətləndirilir.
Məsələn, STO mühərrikin fırlanma anı yaratmasının təhlükəsiz şəkildə qarşısını almağı hədəfləyir; şaquli yükü mexaniki olaraq saxlamır və fırlanan kütləni idarə olunan yavaşıma rampası ilə dayandırmır. Təhlükəsiz məhdud sürət (SLS) tələb olunursa, sürət məlumatının mənbəyi, hədd aşıldıqda reaksiya və qoruyucu qapı ilə əlaqə müəyyənləşdirilməlidir. Qəbul sınağı yalnız təhlükəsizlik düyməsinə basıb mühərrikin dayandığını görməkdən ibarət olmamalı; tək nasazlıq, əks əlaqənin itirilməsi, yenidən işə salma və dayanma müddəti də sınaqdan keçirilməlidir.
SIMOTICS mühərrikini yük ətaləti və mexanika ilə uyğunlaşdırın
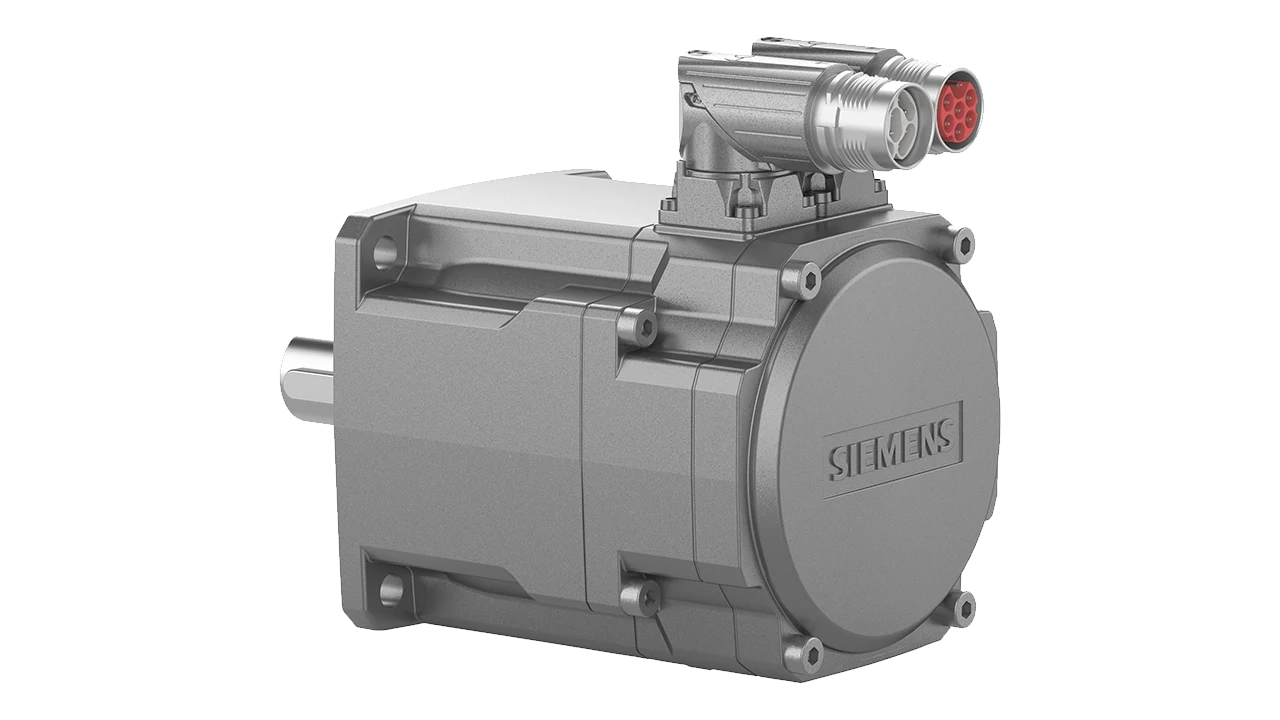
SIMOTICS S-1FK2 kompakt, dinamik servo mühərrik kimi; S-1FT2 isə daha geniş fırlanma anı və ətalət seçimləri tələb olunan tətbiqlər üçün nəzərdə tutulur. Siemens-in cari portfeli aşağı, orta və yüksək ətalət sinifləri ilə yük-mühərrik uyğunlaşdırılmasını dəstəkləyir. Aşağı rotor ətaləti sürətli sürətlənmə üçün üstünlük verə bilər; dəyişən və ya böyük yük ətaləti olan mexanizmdə daha yüksək rotor ətaləti dayanıqlığı yaxşılaşdıra bilər. “Ən sürətli mühərrik” həmişə ən düzgün mühərrik deyil.
Mühərrikin ölçüləndirilməsində RMS fırlanma anı, pik fırlanma anı, maksimum sürət, istilik zaman sabiti, ətraf mühitin temperaturu, dəniz səviyyəsindən hündürlük, montaj forması və əyləc tələbi yoxlanılır. Reduktor əlavə edildikdə ötürmə nisbəti, faydalı iş əmsalı, boşluq, icazə verilən giriş sürəti və çıxış valının yastıq yükləri sistem hesablamasına daxil edilir. Enkoderin ayırdetmə qabiliyyəti ilə mexaniki dəqiqlik ayrı göstəricilərdir. İstilik modeli sürücüdəki mühərrik məlumatları və faktiki proses dövrü ilə yoxlanılmalı; uzun müddət aşağı sürətdə yüksək fırlanma anı tələb edən oxlarda soyutma şəraiti xüsusilə araşdırılmalıdır.
Elektron kam, sinxronlaşdırma və kinematika
Elektron dişli ötürməsi izləyən oxun aparıcı oxun mövqeyi ilə sabit nisbətli əlaqəsini yaradır. Elektron kam isə bu əlaqəni məhsul dövrünə görə dəyişən əyri ilə müəyyən edir. Uçan mişar, fırlanan bıçaq, çap nişanının düzəldilməsi, doldurma-qapaqlama və qablaşdırma mexanizmləri tipik nümunələrdir. Kam əyrisi hazırlanarkən yalnız həndəsi mövqe deyil, sürətin və təcilin kəsilməzliyi də araşdırılır; kəskin keçidlər sürücünün fırlanma anını və mexaniki titrəyişi artıra bilər.
Kinematik obyekt Dekart koordinatlarında verilmiş hədəfi bir neçə oynaq və ya xətti oxun hərəkətinə çevirir. İstifadə olunan kinematika növü, iş sahəsi, ox hədləri və sinqulyarlıq davranışı seçilmiş T-CPU texnologiya versiyasına uyğun olaraq yoxlanılır. Rəqəmsal modelin düzgün görünməsi mexaniki kalibrləmənin tamamlandığı demək deyil. Alətin mərkəz nöqtəsi, sıfır nöqtələri, mexaniki ofsetlər və faktiki detal koordinatı ölçülərək sistemə daxil edilir.
TIA Portal, monitorinq və virtual istismara vermə
Kontrollerin, sürücünün və texnoloji obyektlərin eyni TIA Portal layihəsində mühəndislik işlərinin aparılması cihaz adlarının, teleqramların, ox parametrlərinin və diaqnostikanın ümumi kontekstdə idarə olunmasını asanlaşdırır. Monitorinq və siqnal izləmə funksiyaları əmr mövqeyini, faktiki mövqeyi, sürəti, fırlanma anını və izləmə xətasını eyni zaman oxunda müqayisə etmək üçün istifadə oluna bilər. Siqnal izləmənin nəticəsi qrafik kimi saxlanılmalı; istifadə olunan resept, yük, proqram versiyası və nümunəgötürmə şəraiti ilə birlikdə qəbul qeydinə əlavə edilməlidir.
S7-PLCSIM Advanced dəstəklənən SIMATIC kontrollerinin davranışını fiziki CPU olmadan sınaqdan keçirmək və daha geniş virtual istismara vermə ssenarilərinə qoşmaq üçün istifadə edilə bilər. DriveSim alətləri də sürücü zəncirinin maşın simulyasiyasına əlavə edilməsini dəstəkləyir. Simulyasiya mexaniki toqquşmaları və ardıcıllıq xətalarını erkən aşkarlamağa kömək edir; real mühərrikin istilik davranışını, kabelin EMC xüsusiyyətlərini, əyləcin saxlama qabiliyyətini və ya sahədə təhlükəsizlik ölçmələrini əvəz etmir. Buna görə virtual FAT və real SAT sınaqlarının əhatə dairələri ayrıca müəyyən edilməlidir.
Quraşdırılmış SIMOTION sistemləri üçün həyat dövrü qərarı
SIMOTION uzun illərdir intensiv hərəkət tələb edən istehsal maşınlarında istifadə olunan Siemens sistemidir. Siemens-in həyat dövrü ilə bağlı aktual açıqlamasında SIMOTION sisteminin 2026-cı ilə qədər mövcud olduğu; SIMOTION D məhsullarının mərhələli şəkildə dövriyyədən çıxarılması elan edildikdən sonra 2035-ci ilə qədər ehtiyat hissəsi kimi təqdim edilməsinin planlaşdırıldığı və müasir əvəzedici həllin SIMATIC T-CPU olduğu bildirilir. Bu məlumat işləyən hər bir SIMOTION maşınının dərhal dəyişdirilməli olduğu demək deyil. Ehtiyat hissələri, proqram alətləri, mütəxəssis səriştəsi və istehsal riski birlikdə qiymətləndirilməlidir.
Keçid layihəsində yalnız avadanlıq kodları uyğunlaşdırılmır. Texnoloji obyektlər, istifadəçi kitabxanaları, sinxronlaşdırma, kam cədvəlləri, sürücü teleqramları, təhlükəsizlik proqramı, HMI teqləri və yuxarı səviyyəli sistem bağlantıları inventarlaşdırılır. Mövcud maşında istinad iz qeydləri və tsikl məlumatları qeydə alınır. Yeni T-CPU layihəsi eyni məhsul reseptləri üzrə bu istinad məlumatları ilə müqayisə edilir. Planlı texniki xidmət müddətində sınaqdan keçirilməyən “birəbir miqrasiya” istehsal riski daşıyır.
İstismara vermə ardıcıllığı
- Mexanikanı yoxlayın: Sərbəst hərəkət, istiqamət, reduktorun ötürmə nisbəti, əyləc, hərəkət hədləri və mexaniki ilişmə yoxlanılır.
- Elektrik təhlükəsizliyi yoxlamalarını tamamlayın: Şəbəkə, mühafizə, torpaqlama, ekranlama, mühərrik və enkoder kabelləri üzrə ölçmələr aparılır.
- Tək oxu işə salın: Mühərrik məlumatları, istiqamət, enkoder, aşağı sürət və fövqəladə dayandırma zamanı davranış sınaqdan keçirilir.
- Tənzimləmə sistemini sazlayın: Uyğun yüklə kontroller sazlanır; vibrasiya və izləmə xətası iz qeydləri vasitəsilə təhlil edilir.
- Koordinasiyanı əlavə edin: Sinxron oxlar, kamlar və kinematika aşağı dinamik göstəricilərlə istismara verilir.
- Təhlükəsizliyi yoxlayın: Hər rejim və xəta vəziyyəti üçün təhlükəsizlik funksiyaları ayrıca sınaq protokolunda qeydə alınır.
- Məhsulla qəbul sınağı aparın: Yüngül, nominal və ağır məhsul; maşının soyuq və isti vəziyyəti və ən yüksək məhsul axını birlikdə sınaqdan keçirilir.
Təklif və layihələndirmə üçün tələb olunan məlumatlar
- Oxların siyahısı, mexaniki çertyojlar, hərəkət məsafələri və faktiki tsikl diaqramı
- Yükün kütləsi, yükün ətaləti, xarici qüvvələr, sürtünmə, şaquli ox və tarazlaşdırma haqqında məlumat
- Nominal/pik sürət, təcil, RMS/pik fırlanma momenti və dəqiqlik hədəfləri
- Tək ox, sinxron ox, elektron kam, çap nişanı və ya kinematik tapşırıqlar
- Kontrollerin yerləşdirilməsi, CPU məhsuldarlıq sinfi, texnoloji resursların hesablanması və genişlənmə ehtiyatı
- SINAMICS sürücü, SIMOTICS mühərrik, enkoder, əyləc, reduktor və kabel variantları
- PROFINET topologiyası, hədəf tsikl, IRT tələbi və vaxt sinxronlaşdırılması
- Riskin qiymətləndirilməsi, təhlükəsiz hərəkət funksiyaları, hədəf PL/SIL və dayanma müddətləri
- TIA Portal, CPU mikroproqramı, texnologiya versiyası və sürücü proqram təminatının uyğunluğu
- Simulyasiya, FAT/SAT, iz qeydləri, ehtiyat nüsxələmə və həyat dövrü ilə bağlı gözləntilər
Uğurlu hərəkət idarəetmə sistemi tək bir məhsulun sürətindən deyil, mexaniki modelin, kontrollerin, sürücünün, mühərrikin, rabitənin və təhlükəsizliyin eyni tələblərə uyğun seçilməsindən yaranır. Siemens portfeli sadə mövqeləndirmədən çoxoxlu kinematikaya qədər geniş arxitektura təklif edir. Oskon-un mühəndislik vəzifəsi bu portfelin komponentlərini hər ox üzrə ölçüləndirmək, TIA Portal layihəsini sahədəki mexanika ilə yoxlamaq və tsikl hədəfini ölçülə bilən qəbul qeydlərinə çevirməkdir.
Rəsmi Siemens mənbələri
- Siemens — SIMATIC Motion Control və TIA Portal mühəndisliyi
- Siemens — SIMATIC Controller seçim bələdçisi və T-CPU arxitekturaları
- Siemens — S7-1500/S7-1500T hərəkətin idarə edilməsinə ümumi baxış V10.0, STEP 7 V21
- Siemens — SINAMICS S210 servo sürücü sistemi
- Siemens — SIMOTICS S-1FK2 və S-1FT2 servo mühərriklər
- Siemens — SIMOTION məhsulunun həyat dövrü və SIMATIC T-CPU-ya keçid
- Siemens — S7-PLCSIM Advanced virtual kontroller