Manipulyasiya sistemi bir hissəni yalnız A nöqtəsindən B nöqtəsinə aparan oxlardan daha çoxunu əhatə edir. Hərəkət edən kütlə, iş sahəsi, dövr müddəti, tutucu, enerji zənciri, mühərrik, sürücü, idarəetmə və maşın çərçivəsi eyni məhsuldarlıq zəncirinin hissələridir. Festo-nun aktual Kartezyen sistem portfeli təkoxlu hərəkətdən ikiölçülü xətti portal həllərinə və üçölçülü portal konstruksiyalarına qədər quraşdırılmağa hazır platformalar təqdim edir. Bu bələdçi düzgün kinematikanı seçmək, sistem məhdudiyyətlərini dürüst şəkildə müəyyənləşdirmək və qəbul sınağını hələ təklif mərhələsində planlaşdırıla bilən hala gətirmək üçün hazırlanıb.
Əvvəlcə hərəkət tapşırığını, sonra robot tipini müəyyənləşdirin
Məhsulun adı ilə başlayan seçim çox vaxt lazım olduğundan daha mürəkkəb sistemin yaranmasına səbəb olur. Əvvəlcə hissənin başlanğıc və son mövqeləri, keçməli olduğu aralıq nöqtələr, oriyentasiyası və qadağan olunmuş həcm zonaları müəyyənləşdirilməlidir. Bir istiqamətdə ötürmə kifayətdirsə, ikinci və ya üçüncü oxun əlavə edilməsi xərci, hərəkət edən kütləni və texniki xidmət ehtiyacını artırır. Şaquli müstəvidə götürüb-yerləşdirmə aparılırsa, ikioxlu xətti portal; üfüqi sahədə müxtəlif X-Y nöqtələrinə və hündürlüklərə çatmaq lazımdırsa, üçölçülü portal nəzərdən keçirilir.
Kartezyen sistemlərin oxları maşın koordinatları ilə birbaşa əlaqəlidir. Bu xüsusiyyət proqramlaşdırmanı və iş sahəsinin əvvəlcədən qiymətləndirilməsini asanlaşdıra bilər. Bununla belə, hissənin oriyentasiyasını daim dəyişən, maneələrin ətrafında əyri trayektoriya izləyən və ya çox fərqli stansiyalara bucaq altında çatan tapşırıqlarda əlavə fırlanma oxları və ya başqa robot kinematikaları tələb oluna bilər. Düzgün həll oxların sayını artırmaq deyil, prosesin sərbəstlik dərəcəsini düzgün müəyyənləşdirməkdir.
1D, 2D və 3D arxitekturaların tapşırıq fərqləri
| Arxitektura | Əsas hərəkət | Tipik tapşırıq | Seçimdə kritik məsələ |
|---|---|---|---|
| Təkoxlu sistem | Bir istiqamətdə mövqeləndirmə | Stansiyalararası ötürmə, itələmə-çəkmə, indeksləmə | Gediş, daşıma istiqaməti, hərəkət edən kütlə və montaj sərtliyi |
| Xətti portal | Şaquli iş müstəvisində iki ölçü | Konveyerdən götürmə, maşına yükləmə, sıralama | Üfüqi əsas oxla şaquli oxun dinamik uyğunluğu |
| Üçölçülü portal | X, Y və Z istiqamətlərində həcm daxilində hərəkət | Paletləmə, nimçələrə düzmə, çoxstansiyalı yükləmə | Eninə tirin həndəsəsi, sinxronlaşdırma, əyilmə və əlçatan iş həcmi |
Cədvəldəki siniflər başlanğıc nöqtələridir. Tutucunun öz fırlanma və ya əyilmə oxu varsa, ümumi sərbəstlik dərəcəsi ayrıca qeyd olunur. Konveyerin hərəkətini izləmək sabit nöqtələrə hərəkətdən fərqli idarəetmə tələb edir. Təsvir emalı ilə təsadüfi yerləşmiş hissələrin götürülməsi də kamera koordinatlarının robot koordinatlarına kalibrlənməsini tələb edir. Prosesin bu əlavə funksiyaları manipulyasiya sisteminin seçim formasına daxil edilməlidir.
YXCS: tək oxun hazır sistem yanaşması ilə qurulması
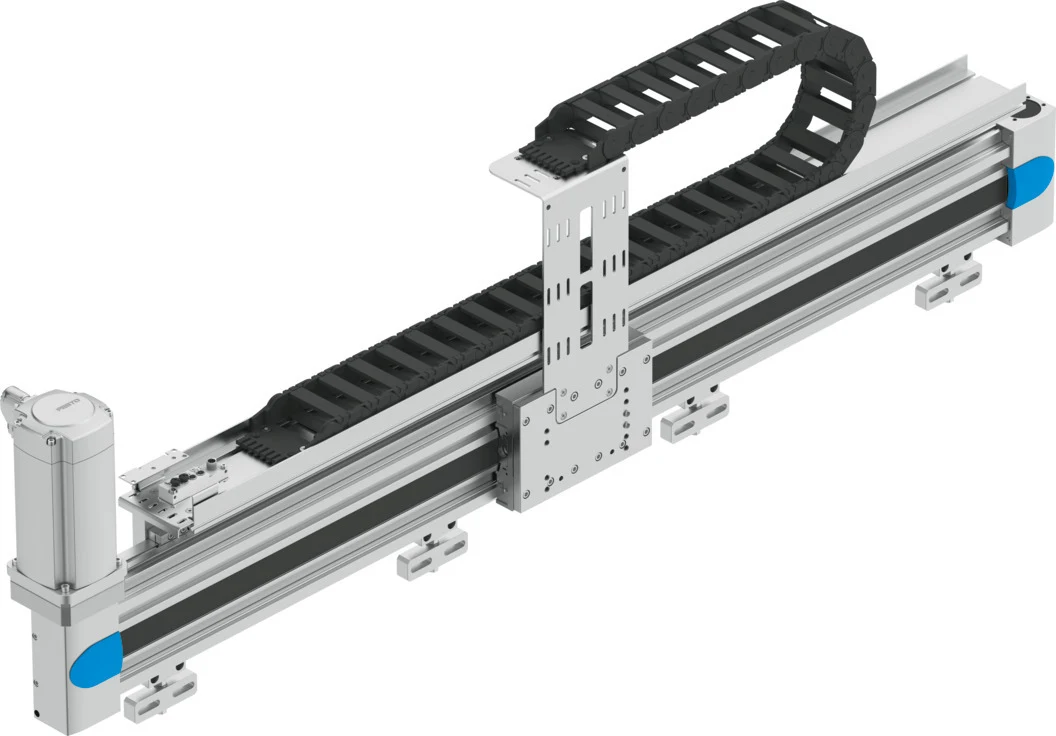
YXCS uzun birölçülü hərəkətlər üçün konfiqurasiya edilən təkoxlu sistemdir. Festo-nun aktual məhsul səhifəsi həlli enerji zəncirini və uyğun mühərrik və servo sürücü paketini əhatə edən, quraşdırılmağa hazır konstruksiya kimi təsvir edir. Mövcud texniki sənəddə məhsul ailəsi üzrə maksimum iş gedişi 3000 mm göstərilir; faktiki istifadə edilə bilən gediş seçilmiş ox ölçüsü, dinamik profil və konfiqurasiya əsasında yoxlanılır. Sistem üfüqi montaj üçün təqdim olunur.
Təkoxlu ötürmələrdə əsas səhv yalnız daşınan məhsulun kütləsini qeyd etməkdir. Hərəkətli araba, adapter, tutucu, klapan adası, sensor, məhsul və enerji zəncirinin hərəkət edən hissəsi ümumi kütləyə daxildir. Yükün ağırlıq mərkəzi arabanın səthindən uzaqdadırsa, qüvvə ilə yanaşı moment daşıma qabiliyyəti də yoxlanılır. Uzun gedişdə maşın çərçivəsinin əyilməsi və vibrasiyası kataloqda göstərilən oxun öz dəqiqliyindən daha həlledici ola bilər.
YXCL: şaquli iş müstəvisində ikiölçülü hərəkət
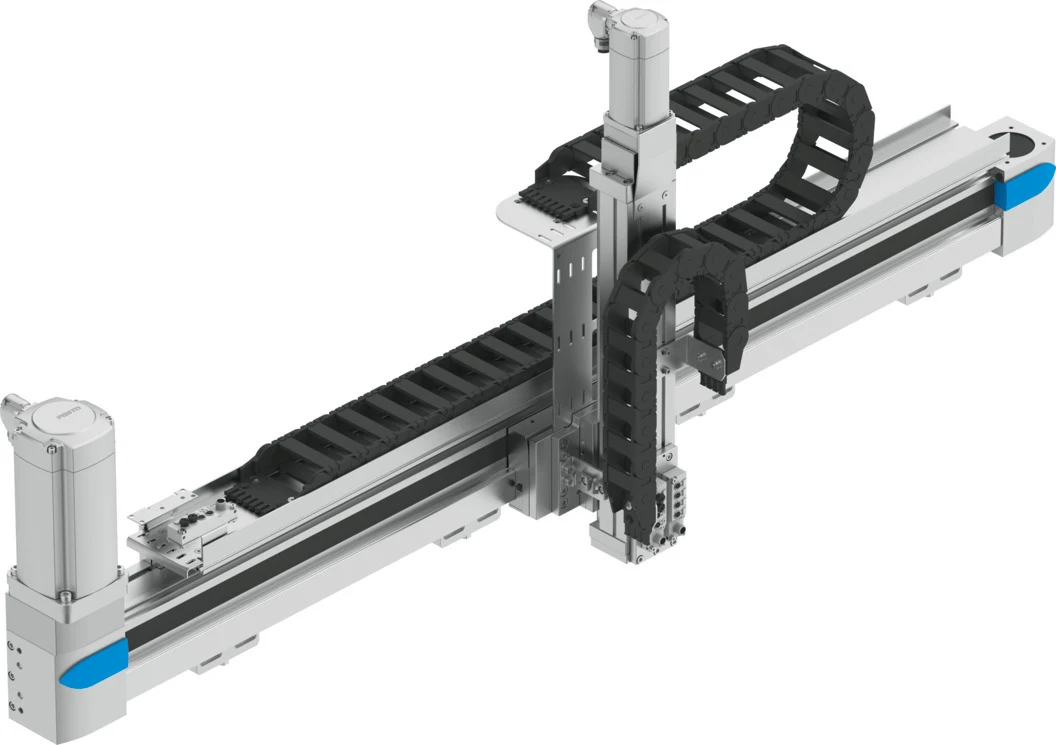
YXCL xətti portalı üfüqi və şaquli oxun ardıcıl kinematika ilə birləşdiyi ikiölçülü manipulyasiya konstruksiyasıdır. Festo-nun aktual məhsul məlumatında Y və Z istiqamətlərində miqyaslandırıla bilən gedişlər, pnevmatik və ya elektrik şaquli ox seçimi, enerji zənciri və uyğun mühərrik-servo sürücü paketi vurğulanır. Məhsul ailəsinə Y istiqamətində 3000 mm-ə qədər uzun gediş variantları daxildir; bu yuxarı həddin bütün yük və dinamika kombinasiyalarında avtomatik qüvvədə olduğu qəbul edilmir.
Şaquli oxun seçimi yalnız sürət müqayisəsindən ibarət deyil. Məhsulun müxtəlif aralıq hündürlüklərə hərəkəti, enerji kəsildikdə saxlanması, dəqiq sabitləşmə, dövrlərin sayı və sıxılmış hava infrastrukturu birlikdə qiymətləndirilir. Pnevmatik Z oxu müəyyən son mövqelər arasında sürətli hərəkətlər üçün uyğun ola bilər; elektrik Z oxu çoxsaylı aralıq mövqelər və proqramlaşdırıla bilən profil üstünlüyü verə bilər. Yekun qərar Handling Guide Online konfiqurasiyası və aktual texniki sənəd əsasında verilməlidir.
YXCR: üçölçülü iş həcmi
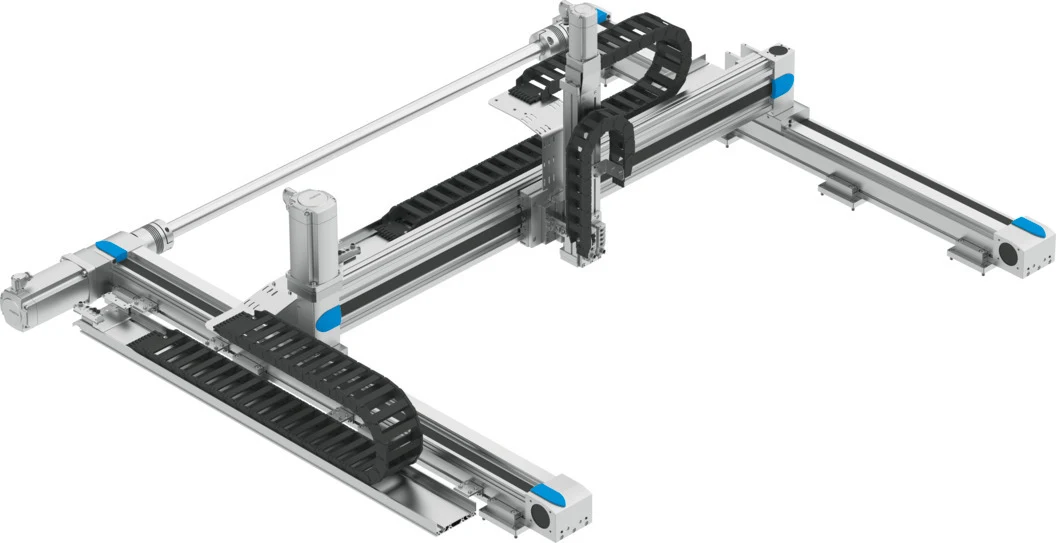
YXCR bir neçə ox modulunu birləşdirərək X, Y və Z istiqamətlərində hərəkət təmin edən üçölçülü portal ailəsidir. Festo-nun aktual səhifəsi xüsusilə uzun gedişlər və yüksək yüklərlə universal istifadə məqsədini qeyd edir; məhsul ailəsində X istiqamətində 3000 mm-ə qədər konfiqurasiyalar mövcuddur. 2026 tarixli texniki sənəd YXCR ilə yanaşı fərqli mexaniki quruluşa malik YXCR-B variantlarını və ox kombinasiyalarını ayrı-ayrılıqda göstərir. Buna görə yalnız məhsul ailəsinin şəklinə baxaraq tir, istiqamətləndirici və ya ox tipi müəyyənləşdirilməməlidir.
Üçölçülü sistemdə X tirlərinin paralelliyi, Y oxunun daşıdığı kütlə və Z oxunun uzadılmış vəziyyətdəki momenti vacibdir. Uzun Z gedişi tutucunun iş nöqtəsində rəqsləri artıra bilər. Sürətli üfüqi hərəkətdən sonra dəqiq yerləşdirmə tələb olunursa, yalnız maksimum sürət deyil, sabitləşmə müddəti də ölçülür. İntiqal seçimi gediş, yük, təcil, dövr, iş rejiminin nisbi müddəti və kabel-şlanq dəstinin dinamik təsiri ilə birlikdə aparılır.
İş sahəsini necə təsvir etməlisiniz?
Robotun əhatə dairəsi yalnız iki nöqtə arasındakı məsafə deyil. Götürmə və yerləşdirmə mövqelərinin koordinatları; məhsul hündürlüyünün minimum və maksimum qiymətləri; alətin yaxınlaşma istiqaməti; maneələr; konveyer, tərtibat və qapı sərhədləri çəkilməlidir. Tutucunun gövdəsinin və enerji bağlantılarının tutduğu həcm də toqquşma modelinə əlavə olunur. Texniki xidmət üçün oxun qapağına, mühərrik konnektoruna və kabel zəncirinə giriş boşluğu saxlanılır.
Gediş ehtiyatı özbaşına artırılmır. Əlavə gediş maşının həcmini, oxun qiymətini və hərəkət müddətini artıra bilər. Bunun əvəzinə istehsal müsaidələri, məhsul variantı, alət dəyişdirilməsi və sazlama ehtiyatı ayrıca maddələr kimi müəyyənləşdirilir. Proqram məhdudiyyətləri, mexaniki gediş və təhlükəsizlik məsafəsi bir-biri ilə qarışdırılmır. Təcili dayandırmadan sonra yaranan faktiki dayanma məsafəsi risk qiymətləndirilməsi və ölçmə ilə yoxlanılır.
Dövr müddətini düzgün mərhələlərə bölün
Ümumi dövr aşkarlama, qərarvermə, tutma, vakuumun və ya sıxmanın təsdiqlənməsi, qaldırma, üfüqi hərəkət, yerləşdirmə, buraxma və geri qayıtma mərhələlərindən ibarətdir. Robot hərəkətinin nəzəri müddətini ümumi dövr kimi istifadə etmək yanıltıcıdır. Oxlar eyni vaxtda hərəkət edə bilirsə, trayektoriya planı və toqquşma zərfi bunu dəstəkləməlidir. Qısa məsafəli hərəkətlərdə sürətlənmə və tormozlama maksimum sürətdən daha həlledici ola bilər.
Yük profili bir neçə məhsulu əhatə edirsə, ən ağır məhsul yalnız yükdaşıma qabiliyyətini, ən yüngül məhsul isə bəzən sazlama və tutma sabitliyini məhdudlaşdırır. Yüklü və yüksüz geri qayıtma hərəkətləri ayrıca qiymətləndirilə bilər. İstehsal xəttinin dəyişən giriş sürəti, gözləmə və bufer davranışı simulyasiyaya əlavə olunur. Qəbul sınağında orta dövr müddəti ilə yanaşı ən əlverişsiz hal, persentil paylanması və dayanmadan sonra bərpa müddəti qeyd olunur.
Yük, moment və mexaniki sərtlik
Kataloqdakı “faydalı yük” qiyməti tətbiqə xas dinamik hesablama olmadan təkbaşına istifadə edilmir. Daşınan ümumi kütlə, təcil və oxun istiqaməti istiqamətləndiricilərə təsir edən qüvvələri müəyyən edir. Tutucunun ox mərkəzindən uzaqlığı moment yaradır; Z oxu uzandıqda ling təsiri artır. Bir neçə oxun eyni vaxtda təcil alması birləşmiş yük şəraiti yaradır. Konfiqurasiya aləti bu giriş məlumatları ilə istifadə edilməli, maşın çərçivəsi isə ayrıca konstruktiv baxımdan yoxlanılmalıdır.
Sərt olmayan bünövrə, paralel olmayan birləşmə səthləri və ya həddindən artıq sıxılmış montaj birləşmələri oxda gərginlik və aşınma yarada bilər. Uzun tirdə dayaq nöqtələri, döşəmənin hamarlığı və temperatur dəyişiklikləri nəzərə alınır. Dəqiq yerləşdirmədə mühərrik enkoderi yalnız intiqal tərəfindəki mövqeni bildirir; alətin ucundakı elastik deformasiya və lüft prosesin nəticəsinə təsir edir. Lazım gələrsə, alətin mərkəz nöqtəsi müstəqil ölçmə ilə yoxlanılır.
Tutucu ilə manipulyasiya sistemini birlikdə layihələndirin
Manipulyasiya sisteminin hissə daşıma etibarlılığı tutucunun etibarlılığı ilə məhdudlaşır. Hissənin səthi, məsaməliliyi, yağ, temperatur, müsaidə, ağırlıq mərkəzi və icazə verilən təmas sahəsi tutucu seçimini müəyyən edir. Vakuum istifadə olunursa, havanın boşaldılması müddəti, sızma, şlanq həcmi və vakuuma nəzarət dövrə əlavə olunur. Mexaniki tutucu istifadə olunursa, barmaq həndəsəsi, sıxma qüvvəsi, açılma gedişi və hissənin mövcudluğunun aşkarlanması qeyd olunur.
Tutucunun klapanları və vakuum generatoru hərəkətli oxa köçürüldükdə şlanq həcmi azala bilər, lakin hərəkət edən kütlə artır. Mərkəzləşdirilmiş yerləşdirmədə kütlə azalarkən reaksiya müddəti və enerji zəncirindəki xətlərin sayı arta bilər. Optimal yerləşdirmə dinamik hesablama və texniki xidmət üçün əlçatanlıq əsasında müəyyənləşdirilir. Enerji kəsildikdə hissənin düşməsinin qarşısını alma üsulu yalnız normal sıxma qüvvəsi əsasında qiymətləndirilmir.
Mühərrik, sürücü və idarəetmə arxitekturası
Festo manipulyasiya sistemləri uyğun mühərrik və servo sürücü paketi ilə konfiqurasiya edilə bilər. Bunun üstünlüyü mexaniki oxun, mühərrikin ətalət uyğunluğunun, kabelin və sürücü parametrlərinin birlikdə nəzərdən keçirilməsidir. Bununla belə, şəbəkə gərginliyi, regenerativ enerji, tormozlama rezistoru, idarəetmə şkafının temperaturu, sahə şəbəkəsi və təhlükəsizlik funksiyaları konkret layihə üzrə yoxlanılır. Üçüncü tərəf mühərriki istifadə ediləcəksə, uyğunlaşdırma, ətalət, mufta, əks əlaqə və zəmanət əhatəsi açıq şəkildə qiymətləndirilməlidir.
PLC ilə robotun idarəetmə sistemi arasındakı qarşılıqlı siqnal mübadiləsi avtomatik, əl ilə idarəetmə, istinad nöqtəsinə gətirmə, hazır, hərəkətdə, hədəfdə və xəta vəziyyətlərini əhatə etməlidir. Resept məlumatlarına məhdudiyyət qoyulur, etibarsız koordinata hərəkətin qarşısı alınır. Yenidən işə salma zamanı hissənin və oxun vəziyyəti yoxlanılır. Təsvir emalı və ya konveyerin izlənməsi istifadə olunursa, vaxt sinxronlaşdırılması, işəsalma siqnalının gecikməsi və koordinat çevrilməsi qəbul sınağına əlavə olunur.
Enerji zənciri və sahə bağlantıları
Hazır sistemdə enerji zəncirinin olması onun içinə əlavə ediləcək hər kabel və şlanqın avtomatik uyğun olması demək deyil. Doluluq, minimum əyilmə radiusu, hərəkətli istifadəyə uyğunluq, ayırıcılar və bərkitmə nöqtələri yoxlanılır. Güc, enkoder, sensor və pnevmatik xətlər istehsalçının qaydalarına uyğun yerləşdirilir. Zəncir çıxışında kabel dartılma yükünə məruz qalmamalıdır; uzunluq elə tənzimlənir ki, bütün gediş boyunca nə dartılma, nə də yığılma baş versin.
Üçölçülü hərəkətlərdə bir zəncirin daşıdığı xətlər ikinci hərəkətli zəncirə ötürülə bilər. Keçid nöqtəsində əyilmə və burulma xüsusi olaraq yoxlanılır. Vakuum və pnevmatik xətlərin əzilməsi yalnız axını azaltmır; tutma etibarlılığına da təsir edə bilər. Dövri yoxlama zamanı zəncir halqaları, ayırıcılar, kabelin xarici örtüyü, şlanqların sürtünməsi və konnektor bərkitmələri nəzərdən keçirilir.
Handling Guide Online ilə konfiqurasiya
Festo aktual manipulyasiya səhifələrində Handling Guide Online alətini sistemin layihələndirilməsi və sifariş prosesinin mərkəzinə yerləşdirir. Alət kinematika, iş sahəsi, yük və dinamika üzrə giriş məlumatlarından uyğun ox-mühərrik-sürücü kombinasiyası yaratmağa kömək edir. Konfiqurasiyaya CAD məlumatları və konfiqurasiyaya xas məlumatlar əlavə edilə bilər. Bu rahatlıq yanlış və ya natamam proses məlumatlarını düzəltmir; alətin nəticəsi daxil edilən yük profili qədər dəqiqdir.
Konfiqurasiya nəticəsi layihə faylında versiya və tarix məlumatı ilə saxlanılmalıdır. Tutucunun kütləsinin, gedişin, tsiklin və ya montaj istiqamətinin sonradan dəyişməsi yenidən hesablama tələb edir. Təklifdə istifadə olunan konfiqurasiya sifariş edilən və istismara verilən konfiqurasiya ilə tutuşdurulur. Aksesuarlar, sensorlar, kabellər və montaj elementləri də məhsul strukturunda izlənilir.
Təhlükəsizlik layihələndirilməsi və qoruyucu quruluş
Robotun Dekart tipli olması onu öz-özlüyündə təhlükəsiz etmir. Risklərin qiymətləndirilməsində kütlə, sürət, sıxılma nöqtələri, düşən yük və əlçatan sahələr araşdırılır. Qoruyucu hasar, qapı kilidi, işıq pərdəsi, təhlükəsiz sürət və ya fırlanma momentinin təhlükəsiz kəsilməsi kimi tədbirlər tələb olunan performans səviyyəsinə uyğun layihələndirilir. Dayanma müddəti ölçülərək qoruyucu qurğunun məsafəsi yoxlanılır. Enerji kəsildikdə şaquli oxun və daşınan detalın təhlükəsiz davranışı ayrıca təmin edilir.
Əl rejimində azaldılmış sürət, düyməni basılı saxlayaraq işlətmə, birbaşa görünüş və yerli idarəetmə tələbləri müəssisəyə uyğun müəyyən edilir. Texniki xidmət üçün giriş zamanı yalnız proqram vasitəsilə dayandırmaya etibar edilmir; enerji mənbələrindən təcridetmə və yığılmış enerjinin aradan qaldırılması təmin edilir. Enerjinin yenidən verilməsi proseduru oxun istinad mövqeyi itirildikdə təhlükəsiz bərpa qaydasını əhatə etməlidir.
Qəbul sınağında ölçüləcək göstəricilər
- Ən yüngül, nominal və ən ağır məhsulla faktiki götürmə-yerləşdirmə tsiklinin müddəti
- Alət mərkəzində mövqe dəqiqliyi, təkrarlanma dəqiqliyi və sabitləşmə müddəti
- Tam gediş boyunca kabel və şlanqların hərəkəti, enerji zəncirinin səsi və sürtünmə
- Çərçivənin vibrasiyası, uzun tirin əyilməsi və müxtəlif hərəkət istiqamətlərində mexaniki davranış
- Tutmanın təsdiqlənməsi, detalın olmaması, iki detalın eyni vaxtda tutulması və tutmanın itirilməsi ssenariləri
- Qapının açılması, təcili dayandırma, enerjinin kəsilməsi və rabitə xətası zamanı dayanma
- İstinad mövqeyinə gətirmə, reseptin dəyişdirilməsi, əl ilə bərpa və yenidən işə salma addımları
- Növbə ərzində temperatur, xəta qeydləri və tsikl müddətlərinin paylanması
Texniki xidmət və ehtiyat hissələri planı
Dövri yoxlamada qayış və ya vint ötürməsi, istiqamətləndiricilərin yağlanma vəziyyəti, birləşdirmə boltları, istinad sensorları, mühərrik kabelləri və enerji zənciri nəzərdən keçirilir. Səs-küy, mühərrik cərəyanı, izləmə xətası və tsikl müddətindəki dəyişmə meyilləri mexaniki aşınmanı erkən göstərə bilər. Problem aşkar edildikdə idarəetmənin gücləndirmə əmsallarını təsadüfi artırmaq əvəzinə mexaniki boşluq, sürtünmə, oxların uyğunlaşdırılması və yükün dəyişməsi araşdırılır.
Ehtiyat hissələri siyahısında yalnız “X oxunun mühərriki” kimi ümumi təsvirdən istifadə edilmir; tam məhsul nömrəsi, ötürmə nisbəti, əyləc, enkoder, kabel və konfiqurasiya ilə əlaqə qeydə alınır. Sürücü parametrlərinin, robot proqramının, koordinat çevirmələrinin və təhlükəsizlik yoxlama hesabatının ehtiyat nüsxələri yaradılır. Məhsulun həyat dövrü sifarişdən əvvəl rəsmi Festo səhifəsində yoxlanılır; köhnə broşuradakı komponent aktual həll kimi təqdim edilmir.
Təklif üçün tələb olunan layihə məlumatları
- Stansiyaların X-Y-Z koordinatları, məhsulun hündürlüyü və tələb olunan yaxınlaşma məsafələri
- Məhsul, tutucu, adapter, klapan və hərəkətli xətlər daxil olmaqla ümumi hərəkətli kütlə
- Ağırlıq mərkəzi, xarici qüvvələr, momentlər və tutucunun istiqamətlənməsi
- Hərəkət ardıcıllığı, eyni vaxtda hərəkət edən oxlar, hədəf tsikl müddəti, gözləmələr və iş rejiminin davametmə nisbəti
- Mövqe toleransı, təkrarlanma dəqiqliyi, sabitləşmə müddəti və prosesin ölçmə üsulu
- Çərçivənin birləşmə səthləri, yol verilən əyilmə, vibrasiya və ətraf mühit şəraiti
- Tutucu tipi, detalın aşkarlanması, vakuum və ya sıxılmış hava sərfiyyatı və düşmənin qarşısının alınması tədbiri
- PLC, sahə şəbəkəsi, idarəetmə şkafının enerji təchizatı, təhlükəsizlik funksiyaları və istifadəçi interfeysi
- Kabel və şlanq siyahısı, enerji zəncirinə əlavə ediləcək xətlər və texniki xidmət üçün giriş
- Qəbul müddəti, məhsul çeşidləri, təlim, sənədləşmə və ehtiyat hissələrinin əhatə dairəsi
Yaxşı manipulyasiya sistemi ən çox oxa və ya ən yüksək kataloq sürətinə malik olan deyil, prosesin tələb etdiyi trayektoriyanı ən sadə və yoxlanıla bilən quruluşla yerinə yetirən sistemdir. YXCS birölçülü, YXCL şaquli müstəvidə ikiölçülü, YXCR isə üçölçülü tapşırıqlar üçün aktual Festo platformalarıdır. Oskon bu platformaları iş sahəsi, faktiki hərəkətli yük, tutucu, çərçivə, idarəetmə və təhlükəsizlik məlumatları ilə birlikdə qiymətləndirir; yekun konfiqurasiyanı aktual Festo aləti və tam məhsul sənədləri ilə dəqiqləşdirir.
Rəsmi Festo mənbələri
- Festo — Manipulyasiya sistemləri və sənaye robotları
- Festo — YXCS təkoxlu sistem
- Festo — YXCL xətti portal
- Festo — YXCR üçölçülü portal
- Festo — YXCS texniki sənədləri (2025/01)
- Festo — YXCL/YXML texniki sənədləri (2026/02)
- Festo — YXCR/YXMR texniki sənədləri (2026/02)