Servopnevmatik mövqeləndirmə sıxılmış havanın sadə və etibarlı şəkildə hərəkət yaratmaq qabiliyyətini qapalı dövrəli ölçmə və idarəetmə ilə birləşdirir. Məqsəd standart silindri yalnız iki son mövqe arasında işlətmək deyil; yükü müəyyən edilmiş aralıq mövqelərə aparmaq, hərəkət profilini idarə etmək və ya uyğun tətbiqdə qüvvəni tənzimləməkdir. Uğurlu həll icra mexanizmini, yerdəyişmənin ölçülməsini, proporsional istiqamət idarəetmə klapanını, ox kontrollerini, mexaniki yönləndirməni və havanın hazırlanmasını vahid sistem kimi nəzərdən keçirir. Bu kataloq bələdçisi Festo-nun mövcud servopnevmatik məhsul strukturundan istifadə edərək tapşırıqdan komponent seçiminə, istismara vermədən qəbul sınağına qədər izlənilə bilən yol təqdim edir.
Servopnevmatik sistem nəyi dəyişir?
Klassik pnevmatik dövrədə istiqamət klapanı iki kameradan birinə təzyiq verir və son mövqe əsasən mexaniki həddə görə müəyyən edilir. Servopnevmatik quruluşda icra mexanizminin mövqeyi fasiləsiz ölçülür; kontroller hədəflə ölçülmüş qiymət arasındakı fərqi qiymətləndirir və proporsional klapanın sürgüsünü buna uyğun idarə edir. Klapan silindr kameralarına daxil olan və onlardan çıxan axını tədricən dəyişir. Beləliklə, sürətlənmə, əyləcləmə və hədəfə yaxınlaşma davranışı yalnız sabit drossellərlə deyil, əks əlaqəli idarəetmə dövrəsi ilə idarə olunur.
Sıxılmış havanın sıxıla bilməsi sistemin həm üstünlüyü, həm də mühəndislik məhdudiyyətidir. Mexaniki təmaslarda daha yumşaq davranış əldə edilə bilər; lakin yük, təzyiq, xətt həcmi və sürtünmədəki dəyişikliklər idarəetmə keyfiyyətinə təsir edir. Buna görə servopnevmatik sistem elektrik oxunun birbaşa əvəzedicisi kimi seçilməməlidir. Tətbiqin dəqiqliyi, sərtliyi, gözləmə zamanı davranışı, enerji istifadəsi və təhlükəsizlik tələbləri müqayisə edilməli; həllin uyğunluğu faktiki hərəkət profili əsasında yoxlanılmalıdır.
İlkin qərar: hansı tapşırıqlar üçün nəzərdən keçirilir?
Dəyişən aralıq mövqelərə uzun gedişli daşıma, müxtəlif məhsul hündürlüklərinə uyğun tənzimlənən dayandırıcılar, idarə olunan basma və ya sıxma, dinamik yük ötürülməsi və son mövqeyə dəqiq yaxınlaşma servopnevmatik sistemin nəzərdən keçirilə biləcəyi tapşırıqlardır. Festo mövcud kateqoriya məlumatında bu texnologiyanı mövqe və qüvvə ilə idarə olunan tapşırıqlar üçün təsvir edir; həmçinin böyük hərəkətli kütlələrin olduğu tətbiqlərdə iqtisadi baxımdan cəlbedici ola biləcəyini bildirir. Bu ifadə təkbaşına seçim qaydası deyil. Dövr, gediş, dəqiqlik, müəssisənin sıxılmış hava təchizatı və ümumi sahibolma xərci hər layihədə yenidən hesablanmalıdır.
Çox yüksək statik sərtlik, çox aşağı enerji sərfi ilə mövqenin uzun müddət saxlanılması, təzyiq itdikdə yükün öz-özünə saxlanılması və ya mikrometr səviyyəsində proses dəqiqliyi tələb olunursa, alternativ intiqal texnologiyaları da müqayisə edilir. Şaquli oxda enerji kəsilməsi, şlanqın qopması və klapan nasazlığı ssenariləri ayrıca araşdırılır. Kontrollerin mövqeləndirmə edə bilməsi onun maşının təhlükəsiz dayandırılması və ya yükün saxlanılması funksiyasını təkbaşına yerinə yetirməsi demək deyil.
Sistem arxitekturası: icra mexanizmi, klapan və kontroller
- Ölçmə sistemli icra mexanizmi: Mexaniki hərəkəti yaradır və arabanın və ya porşenin faktiki mövqeyini kontrollerə bildirir.
- Proporsional istiqamət idarəetmə klapanı: İki iş kamerasının doldurulmasını və boşaldılmasını idarəetmə əmrinə uyğun fasiləsiz dəyişir.
- Ox kontrolleri: Mövqe və ya qüvvə hədəfini emal edir, əks əlaqəni qiymətləndirir, hərəkət profilini və diaqnostikanı idarə edir.
- Pnevmatik infrastruktur: Havanın hazırlanması, kifayət qədər en kəsikli təchizat xətti, uyğun şlanqlar və havanın maneəsiz xaric edilməsi ilə təkrarlana bilən iş şəraiti yaradır.
- Mexaniki və elektrik mühiti: Daşıyıcı konstruksiyanı, yönəldicini, birləşmə kabellərini, sensorları, əyləc və ya sıxma blokunu və yuxarı səviyyəli idarəetmə interfeysini əhatə edir.
Bu komponentlərdən yalnız birinin nominal tutumuna baxmaq kifayət deyil. Böyük icra mexanizminə kiçik klapan qoşularsa, hədəf müddətə çatmaq çətinləşir; böyük klapan və uzun şlanqlar isə idarə ediləcək hava həcmini artıra bilər. Ölçmənin ayırdetmə qabiliyyəti yüksək olsa belə, elastik çərçivə, boşluqlu birləşmə və ya dəyişən sürtünmə faktiki proses dəqiqliyini məhdudlaşdırır. Sistem hesablaması mexaniki və pnevmatik zaman sabitlərini birlikdə əhatə etməlidir.
DGCI: ölçmə sistemi icra mexanizminə necə birləşdirilir?
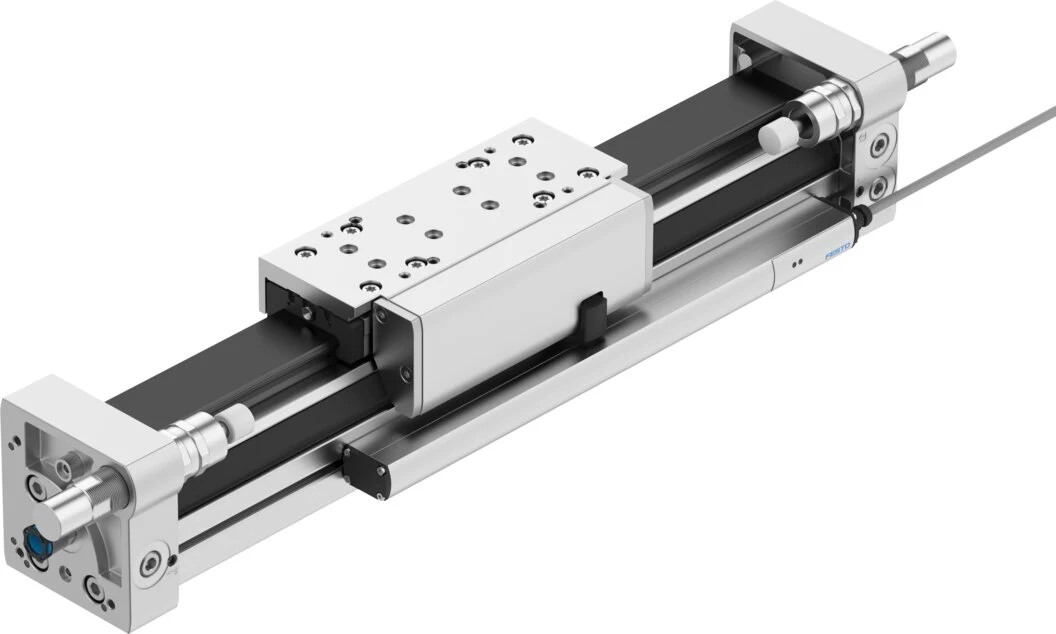
DGCI yerdəyişmə ölçmə sistemi inteqrasiya edilmiş ştoksuz xətti intiqal ailəsidir. Festo-nun mövcud məhsul səhifəsi mütləq və təmassız ölçmə aparan yerdəyişmə enkoderini, yönəldicili quruluşu və CPX-CMAX və ya CPX-CMPX ilə servopnevmatik istifadəyə uyğunluğu önə çəkir. Ştoksuz arxitektura uzun gedişdə maşının ümumi uzunluğunu azaltmağa kömək edir. Lakin daşıyıcı lövhəyə təsir edən qüvvə və momentlər yönəldicinin yükgötürmə qabiliyyəti və montaj səthinin dəqiqliyi baxımından yoxlanılmalıdır.
DGCI-nin aktual 2026 versiyalı texniki sənədində məhsul ailəsi üçün ölçü və gediş variantları ayrı cədvəllərdə verilir; bu qiymətlər bütün kombinasiyalarda eyni deyil. Buna görə yalnız “DGCI” adı əsasında ölçüləndirmə aparılmır. Gediş, porşen diametri, yönəldici variantı, ölçmə interfeysi, pnevmatik birləşmə istiqaməti və aksesuarlar konfiqurasiyada dəqiqləşdirilir. Daşınan kütləyə tutucu, adapter, kabel-şlanq dəsti və məhsulun ən ağır variantı daxil edilməlidir.
VPWP: axını yalnız açıb-bağlamaq əvəzinə ölçülü şəkildə idarə etmək
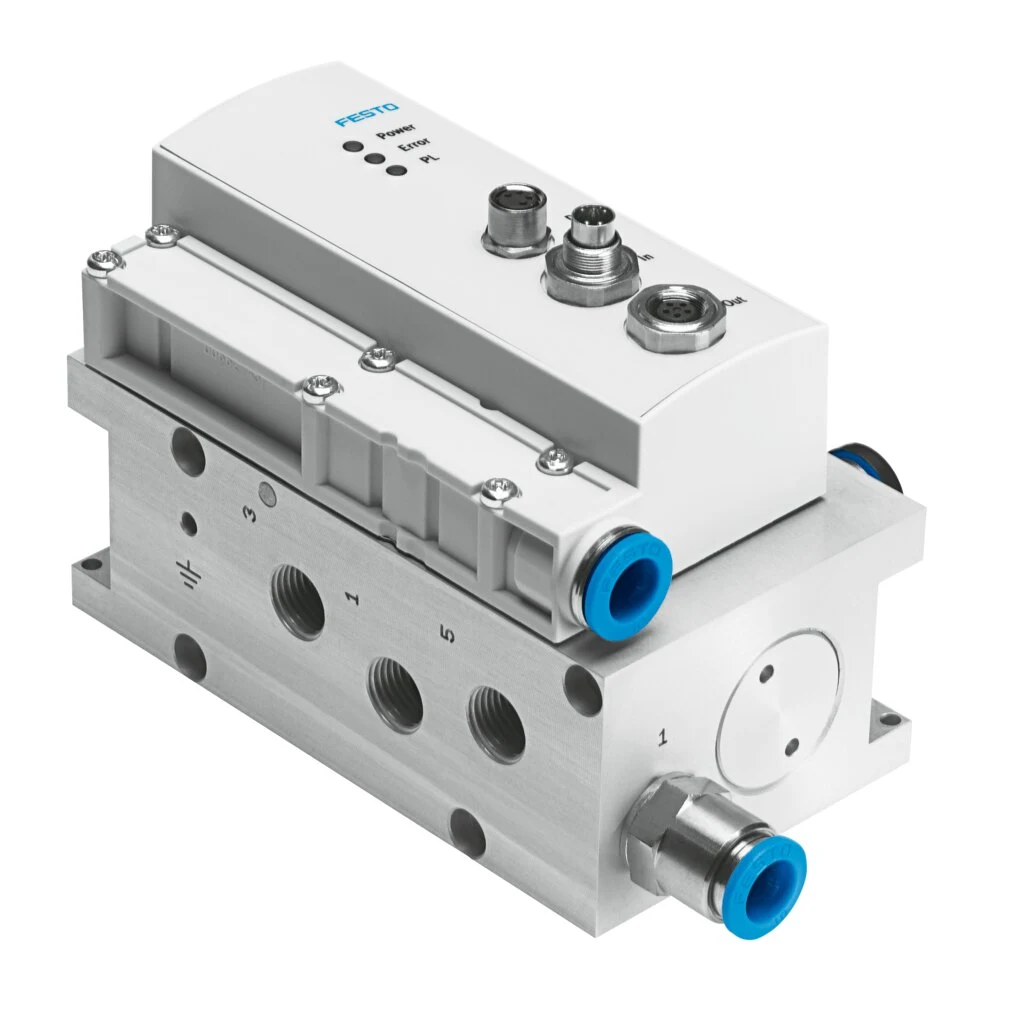
VPWP rəqəmsal idarə olunan, tənzimlənən porşenli sürgüyə malik proporsional istiqamət idarəetmə klapanıdır. Festo-nun mövcud səhifəsi inteqrasiya edilmiş təzyiq sensorlarını, avtomatik identifikasiyanı, diaqnostika funksiyasını və sıxma və ya əyləc bloku kimi funksiya üçün istifadə edilə bilən rəqəmsal çıxışı məhsul xüsusiyyətləri sırasında göstərir. Klapanın servopnevmatik tətbiqlərdə CPX-CMAX ox kontrolleri və CPX-CMPX son mövqe kontrolleri ilə uyğunlaşdırıldığı açıq şəkildə bildirilir.
Klapanın ölçüsü yalnız icra mexanizminin birləşmə yivinə görə seçilmir. Hərəkət edən kütlə, silindrin həcmi, hədəf təcil, gediş, təchizat təzyiqi və şlanq uzunluğu tələb olunan nominal hava sərfinə təsir edir. Festo-nun mövcud məhsul siyahısında müxtəlif nominal hava sərflərinə malik VPWP variantları var; düzgün variant konfiqurasiya hesablaması ilə müəyyən edilir. Klapanın icra mexanizminə mümkün qədər uyğun yerdə yerləşdirilməsi lazımsız xətt həcmini və gecikməni azalda bilər. Havaçıxarma səsboğucusunun çirklənmə və ya kiçik en kəsik səbəbindən əks təzyiq yaratması da dövrün davranışını poza bilər.
CPX-CMAX: mövqe və qüvvə idarəetməsinin əlaqələndirilməsi
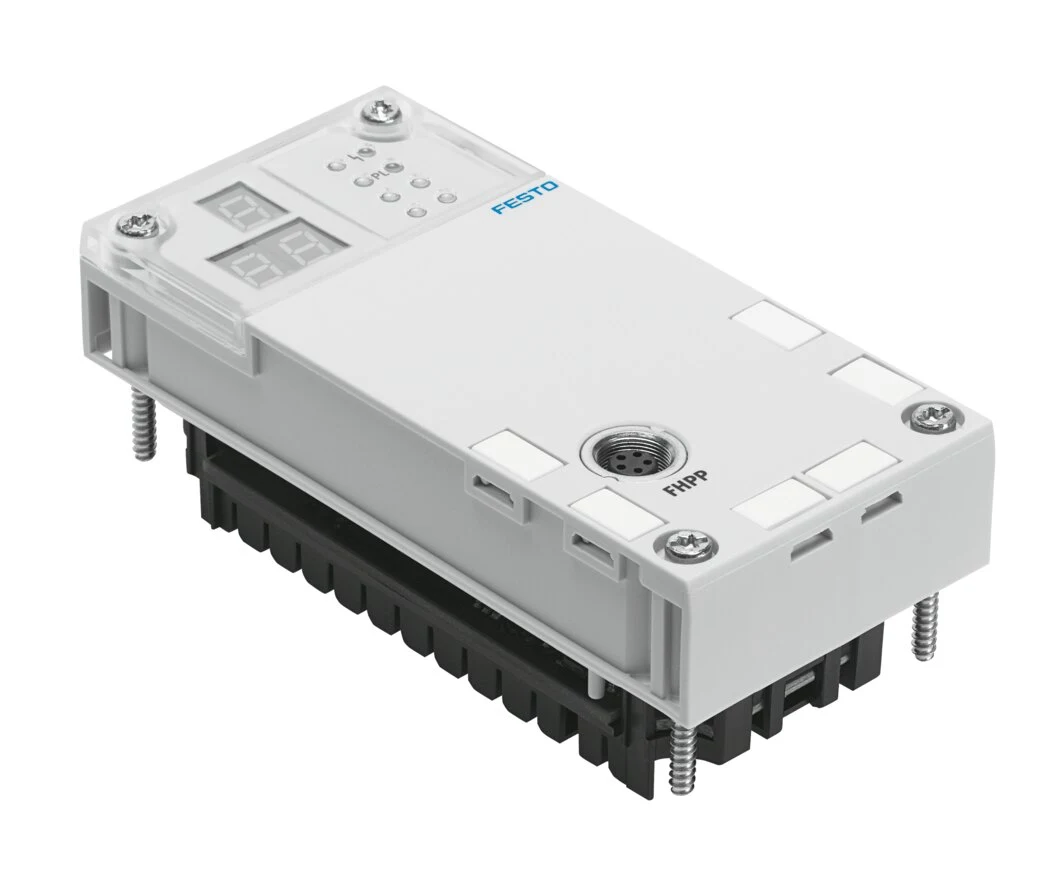
CPX-CMAX modul CPX elektrik terminalı daxilində işləyən ox kontrolleridir. Mövcud məhsul məlumatında onun ştoklu, ştoksuz və məhdud bucaqlı dönmə hərəkətli pnevmatik intiqalları dəstəklədiyi, mövqe və qüvvə idarəetməsi təmin etdiyi, avtomatik identifikasiya ilə istismara verməni və Festo Configuration Tool vasitəsilə diaqnostikanı dəstəklədiyi bildirilir. Bu o deməkdir ki, ox idarəetməsi sahə I/O-sundan ayrı müstəqil qutu əvəzinə paylanmış avtomatlaşdırma strukturuna daxil edilə bilər.
Kontrollerin rabitə imkanı yuxarı səviyyəli PLC proqramının vəzifəsini aradan qaldırmır. Maşının vəziyyəti, resept seçimi, hədəf qiymətlərin məhdudlaşdırılması, hissənin mövcudluğu, qapı və təhlükəsizlik şərtləri PLC ilə ox arasındakı interfeysdə müəyyən edilir. Xəta nömrəsi yalnız ekranda göstərilməməli; texniki xidmət üçün zaman nişanı, oxun vəziyyəti, hədəf, faktiki qiymət və təzyiq şəraiti ilə birlikdə qeydə alınmalıdır. Ehtiyat nüsxələmə planına parametr dəsti və istifadə olunan proqram təminatının versiyası da əlavə edilir.
Ölçüləndirmə üçün tələb olunan faktiki yük profili
| Giriş məlumatı | Nə üçün lazımdır? | Sahədə tez-tez rast gəlinən natamam təsvir |
|---|---|---|
| Ümumi hərəkət edən kütlə | Təcili, klapanın hava sərfini, əyləcləməni və daşıyıcıya düşən yükü müəyyən edir. | Yalnız məhsulu qeyd edib arabanı, tutucunu və kabelləri nəzərə almamaq |
| Gediş və hədəf mövqelər | İcra mexanizminin uzunluğunu, xətt həcmini və dövr ardıcıllığını müəyyən edir. | Yalnız maksimum gedişi göstərib tez-tez istifadə olunan qısa hərəkətləri qeyd etməmək |
| Hərəkət müddəti və gözləmə | Sürətlənmə/əyləcləmə profilinə və enerji tələbatına təsir edir. | Maşının ümumi dövrünü bir oxun hərəkət müddəti hesab etmək |
| Montaj istiqaməti və xarici qüvvə | Ağırlıq qüvvəsinin təsirini, proses qüvvəsini və nasazlıq ssenarisini dəyişir. | Enerji kəsildikdə şaquli yükün davranışını müəyyən etməmək |
| Dəqiqlik və təkrarlanma qabiliyyəti | İdarəetmə hədəfini mexaniki müsaidələr zənciri ilə uyğunlaşdırır. | Ölçmənin ayırdetmə qabiliyyətini proses dəqiqliyi kimi göstərmək |
| Hava mənbəyi | Dinamik təzyiq, hava sərfi və havanın keyfiyyəti idarəetmənin dayanıqlığına təsir edir. | Kompressor təzyiqini klapan girişindəki ən aşağı təzyiq hesab etmək |
Mövqe idarəetməsini qüvvə idarəetməsindən ayırın
Mövqe idarəetməsində əsas hədəf hərəkət edən elementi müəyyən edilmiş mövqeyə aparmaq və müəyyən edilmiş müsaidə daxilində saxlamaqdır. Qüvvə idarəetməsində isə proseslə təmasdan sonra yaranan qüvvə hədəflənir. İki tapşırıq eyni dövrün müxtəlif mərhələlərində ola bilər; yaxınlaşma mövqe idarəetməsi ilə, təmasdan sonrakı əməliyyat isə qüvvə idarəetməsi ilə yerinə yetirilə bilər. Keçid şərti, icazə verilən sürət, maksimum qüvvə, təmasın aşkarlanması və vaxt həddi açıq şəkildə yazılmalıdır.
Pnevmatik qüvvə təzyiq və porşenin effektiv sahəsi ilə əlaqəlidir; lakin kipləşdiricilərin sürtünməsi, qarşı kameradakı təzyiq, montaj istiqaməti və mexaniki itkilər faktiki qiyməti dəyişir. Kontrollerin təzyiq üzrə əks əlaqədən istifadə etməsi proses qüvvəsinin hər halda birbaşa və izlənilə bilən şəkildə ölçüldüyü demək deyil. Keyfiyyət qeydləri üçün tələb olunan ölçmə qeyri-müəyyənliyi ayrıca müəyyən edilməli; lazım gəldikdə müstəqil qüvvə sensorundan istifadə olunmalıdır.
Nə üçün havanın hazırlanması və boru xətlərinin qurulması idarəetmə parametridir?
Təchizat təzyiqi yalnız manometrin statik göstəricisindən ibarət deyil. Ox sürətlənərkən klapan girişində yaranan ən aşağı dinamik təzyiq ölçülməlidir. Əsas xəttin, filtr-tənzimləyicinin, paylayıcı blokun, klapanın və şlanqların ümumi axın müqaviməti nəzərə alınır. Eyni xətdə yüksək hava sərfli başqa istehlakçılar işləyirsə, sınaq ən əlverişsiz eyni vaxtda işləmə şəraitində aparılır. Təzyiqi lazımsız artırmaq qeyri-kafi en kəsik problemini həll etmək əvəzinə enerji xərcini və mexaniki yükləri artıra bilər.
Şlanqların daxili diametri, uzunluğu və birləşmə sayı iki kameranın dolma və boşalma müddətinə təsir edir. Müxtəlif uzunluqlu xətlər asimmetrik hərəkət davranışı yarada bilər. Şlanqın əzilməsi, sürətli birləşdiricidə yanlış diametr, tutulmuş səsboğucu və filtrin çirklənməsi zamanla idarəetmə sazlamasını dəyişə bilər. Havanın keyfiyyəti Festo komponentlərinin aktual texniki tələblərinə uyğun təmin edilməli; yağlama qərarı quraşdırılmış sistemin hamısında ardıcıl tətbiq olunmalıdır.
Mexaniki quraşdırma və ölçmə zənciri
İcra mexanizmi mexaniki gərginlik yaratmadan və istehsalçının icazə verdiyi montaj elementləri ilə bərkidilir. Uzun gedişdə profil dayağı, çərçivənin əyilmə hesablaması və istilik uzanması qiymətləndirilir. Daşınan yükün ağırlıq mərkəzi arabadan uzaqlaşdıqca moment artır; yalnız oxboyu qüvvənin yoxlanılması kifayət etmir. Paralel yönəldicidən istifadə olunan quruluşlarda oxların uyğunsuzluğu sıxışma və dəyişən sürtünmə yarada bildiyindən montaj müsaidələri ölçülür.
Yerdəyişmə sensoru və birləşmə kabeli elektromaqnit və mexaniki təsirlərdən qorunur. Kabel kabeldaşıyıcı zəncirdə istehsalçının əyilmə tələblərinə uyğun çəkilir, konnektor yaxınlığında dartılma yükünə yol verilmir. Ölçmə istinad nöqtəsi ilə proses istinad nöqtəsi eyni olmadıqda alətin ofseti müəyyən edilir. Hissə ilə təmas nöqtəsi, adapterin elastik deformasiyası və tutucudakı boşluq qəbul sınağındakı faktiki hədəfə daxil edilir.
İstismara vermə ardıcıllığı
- Mexaniki birləşmələri, gediş zonasını, pnevmatik portları, kabelləri və hərəkət istiqamətini enerjinin məhdudlaşdırıldığı şəraitdə yoxlayın.
- İcra mexanizmi, klapan və kontroller kombinasiyasının uyğunluğunu tam sifariş kodları əsasında Festo sənədlərində yoxlayın.
- Hava xəttinə nəzarətli şəkildə təzyiq verin; sızmanı, filtrin vəziyyətini, havaçıxarma yolunun açıqlığını və dinamik təchizat təzyiqini ölçün.
- Ölçülmüş qiymətin mexaniki hərəkət istiqamətinə və faktiki gedişə uyğun olduğunu aşağı sürətdə yoxlayın.
- Avtomatik identifikasiyanı və əsas parametrləşdirməni istehsalçının istismara vermə təlimatına uyğun aparın; əldə olunan qiymətləri qeydə alın.
- Ən yüngül, nominal və ən ağır yükdə bütün hədəf mövqeləri, qısa və uzun hərəkətləri ayrı-ayrılıqda sınaqdan keçirin.
- Qüvvə rejimi varsa, təmas, keçid, hədd, vaxt həddinin aşılması və hissənin olmaması ssenarilərini sınaqdan keçirin.
- Təzyiqin düşməsi, sensor xətası, rabitə itkisi və təcili dayandırmadan sonrakı davranışı risk qiymətləndirməsinə əsasən yoxlayın.
Performansın qəbulunu düzgün göstəricilərlə aparın
Oxun “hədəfə çatması” istehsal qəbulu üçün kifayət deyil. Mövqe xətası eyni və əks istiqamətdən yaxınlaşma zamanı ayrıca ölçülməli; təkrarlanma dəqiqliyi müxtəlif yük, temperatur və qidalanma təzyiqi şəraitində qiymətləndirilməlidir. Qərarlaşma müddəti, hədəfi aşma, dövr müddəti, təzyiq sərfiyyatı və nasazlıq tezliyi qeydə alınır. Proses təmaslıdırsa, qüvvə əyrisi və təmas sürəti də ayrıca izlənilir. Uzun gözləmə zamanı mövqe və ya təzyiq düzəlişlərinin enerji və temperatura təsiri müşahidə edilir.
Sınaq nümunəsi yalnız nominal məhsuldan ibarət olmamalıdır. Ən ağır və ən yüngül məhsul, sürtünmənin icazə verilən dəyişməsi, növbənin başlanğıcı və termik sabit vəziyyət müqayisə edilir. Hədəf toleransı maşının mexaniki istinad nöqtəsinə nəzərən ölçülür; kontroller ekranındakı daxili mövqe dəyəri müstəqil ölçməni əvəz etmir. Qəbul meyarı, ölçmə üsulu və nümunə sayı müqavilə mərhələsində müəyyən edilərsə, istismara vermə zamanı mübahisələr azalır.
Təhlükəsizlik, enerji kəsilməsi və yenidən işə salma
Servopnevmatik idarəetmə normal istismar funksiyasıdır; təhlükəsizlik funksiyası isə yalnız risk qiymətləndirməsi, tələb olunan performans səviyyəsi və təsdiqlənmiş komponent arxitekturası əsasında yaradılır. Şaquli və ya potensial enerjiyə malik oxda təzyiq itkisinin nəticəsi hesablanır. Mexaniki saxlama, əyləc, əks tarazlaşdırma, idarə olunan hava boşaltma və ya yükün təhlükəsiz zonaya keçirilməsi kimi tədbirlər tətbiqə uyğun seçilir. VPWP üzərindəki rəqəmsal çıxışın əyləc və ya sıxma blokunu idarə edə bilməsi öz-özlüyündə təhlükəsizlik bütövlüyü bəyanatı deyil.
Enerji bərpa edildikdə oxun istinad nöqtəsi, faktiki mövqeyi və proses sahəsindəki detalın vəziyyəti yoxlanmadan avtomatik hərəkətə icazə verilməməlidir. Gözlənilməz işə düşmə, sıxışmış detal və operator müdaxiləsi ssenariləri idarəetmə proqramına daxil edilir. Texniki xidmət zamanı hava və elektrik enerjisi təhlükəsiz şəkildə təcrid edilir; yığılmış pnevmatik enerji boşaldılır və hərəkətli yük mexaniki şəkildə sabitlənir.
Texniki xidmət və həyat dövrünün idarə edilməsi
Dövri texniki xidmət yalnız kipgəc sızmalarının axtarılması ilə məhdudlaşmır. Yönləndiricinin boşluğu, profil birləşməsi, şlanqın sürtünməsi, konnektorun boşalması, səsboğucunun tutulması, filtrdə təzyiq düşümü və dinamik qidalanma təzyiqinin dəyişmə tendensiyası birlikdə izlənilir. İdarəetmə xətası artırsa, proqram tənzimləmələri dəyişdirilməzdən əvvəl mexaniki sürtünmə, sızma və təzyiq şəraiti yoxlanılır. Parametrlərin təsadüfi dəyişdirilməsi nasazlığın əsas səbəbini gizlədə bilər.
Ehtiyat hissələri siyahısında məhsul ailəsinin adı əvəzinə tam məhsul nömrəsi, konfiqurasiya və sənəd versiyası göstərilməlidir. Parametrlərin ehtiyat nüsxəsi, PLC interfeysinin təsviri, kabel siyahısı və pnevmatik sxem maşının sənədləri ilə birlikdə saxlanılır. Məhsulun həyat dövrü və mümkün əvəzedici məhsul tövsiyəsi sifarişdən əvvəl Festo-nun aktual məhsul səhifəsindən yoxlanılır; köhnə kataloqda göstərilən variantın aktual olduğu fərz edilmir.
Təklif hazırlamaq üçün məlumat siyahısı
- Hərəkət istiqaməti, montaj üsulu, xalis gediş, aralıq hədəflər və mexaniki son mövqe ehtiyatları
- Sürüşmə arabası, adapter, tutucu, məhsul, kabel və şlanq daxil olmaqla minimum/maksimum hərəkətli kütlə
- Hədəf hərəkət müddəti, gözləmə müddəti, saatda dövr sayı və iş profili
- Tələb olunan mövqe toleransı, təkrarlanma dəqiqliyi, qərarlaşma müddəti və ölçmə üsulu
- Mövcuddursa, qüvvə diapazonu, təmas sürəti, proses toleransı və müstəqil ölçmə ehtiyacı
- Müəssisənin dinamik təzyiqi, hava keyfiyyəti, mövcud həcm sərfi və eyni vaxtda işləyən istehlakçılar
- Ətraf mühitin temperaturu, toz, rütubət, yuyulma, vibrasiya və mühafizə tələbləri
- PLC, sahə şəbəkəsi, istifadə ediləcək CPX strukturu, xətaların qeydə alınması və reseptlərin idarə edilməsi
- Risk qiymətləndirməsi, şaquli yük, enerji kəsilməsi və yenidən işə salma ssenariləri
- Qəbul sınağı, sənədləşdirmə, təlim, ehtiyat hissələri və texniki xidmət hədəfləri
Düzgün servopnevmatik layihə tək bir kataloq kodu ilə deyil, uyğun sistem kombinasiyası və ölçülə bilən qəbul meyarları ilə qurulur. DGCI hərəkəti və əks əlaqəni, VPWP idarə olunan hava axınını, CPX-CMAX isə mövqe/qüvvə konturunu və diaqnostikanı təmsil edir. Oskon yanaşmasında bu üçlük real yük profili, hava infrastrukturu, maşın təhlükəsizliyi və yuxarı səviyyəli avtomatlaşdırma ilə birlikdə yoxlanılır. Son seçim həmişə aktual Festo konfiqurasiyası və sifariş ediləcək tam variantın texniki sənədi əsasında dəqiqləşdirilir.
Rəsmi Festo mənbələri
- Festo — Servopnevmatika məhsul kateqoriyası
- Festo — DGCI yerdəyişmə ölçmə sistemli xətti intiqal
- Festo — VPWP proporsional istiqamət idarəetmə klapanı
- Festo — CPX-CMAX ox kontrolleri
- Festo — DGCI texniki sənədləri (2026 versiyası)
- Festo — VPWP texniki sənədləri
- Festo — CPX-CMAX texniki sənədləri