Sənaye təsvir emalı istehsal xəttinə kamera yerləşdirməkdən daha əhatəli mühəndislik işidir. Detalın hansı xüsusiyyətinin ölçüləcəyi, 2D kontrastın kifayət edib-etmədiyi, hündürlük və ya həcm məlumatının lazım olub-olmadığı, hərəkət sürəti, görmə sahəsi, aşkar edilməli ən kiçik qüsur, işıqlandırma, optika, tətikləmə, məlumat emalı və qüsurlu məhsulun necə ayrılacağı birlikdə layihələndirilir. Bu bələdçi SICK-in 2D və 3D maşın görməsi portfelindəki konkret məhsul ailələrindən istifadə edərək düzgün arxitekturaya aparan seçim addımlarını izah edir; verilən texniki göstəricilər yalnız adı çəkilən məhsul ailəsi kontekstində qiymətləndirilməlidir.
Əvvəlcə “kamera nə görəcək?” deyil, “hansı qərar veriləcək?”
Uğurlu maşın görməsi layihəsi yararlı və qüsurlu detalı ayıran, ölçülə bilən qəbul meyarı ilə başlayır. “Etiketi yoxla” ifadəsi etiketin mövcudluğunu, düzgün məhsul kodunu, çapın oxunaqlılığını, mövqe müsaidəsini və ya rəng dəqiqliyini ifadə edə bilər. Bunların hər biri fərqli təsvir keyfiyyəti və alətlər tələb edir. Eyni şəkildə, “ölçmə apar” tələbi xarici konturun 2D ölçüsünə, səthin hündürlüyünə və ya üçölçülü həcmə aid ola bilər. Qüsur kataloqu, qəbul həddi, ən kiçik qüsurun ölçüsü, dəyişə biləcək məhsullar və dövr müddəti yazılmadan kamera ailəsinin seçilməsi həlli texniki tələbə deyil, avadanlıq barədə fərziyyəyə bağlayır.
Nümunə dəsti yalnız bir neçə qüsursuz detaldan ibarət olmamalıdır. O, normal istehsal dəyişkənliyini, müxtəlif təchizat partiyalarını, icazə verilən rəng və səth fərqlərini, qəbul həddində olan detalları və real qüsurları əhatə etməlidir. Parlaq metal, şəffaf qablaşdırma, tünd rezin və işığı əks etdirən folqa eyni işıqda fərqli davranır. Təsvir emalı alqoritmi yalnız optik siqnal kifayət qədər olduqda etibarlı qərar verir. Buna görə kamera seçimi ilə işıqlandırma sınağı paralel aparılır; proqram təminatının keyfiyyətsiz təsviri tam kompensasiya edəcəyi fərz edilmir.
2D və 3D yanaşmalarını düzgün fərqləndirin
2D təsvir səhnəni sətir və sütunlardan ibarət intensivlik və ya rəng qiymətləri kimi təqdim edir. Kontrastı görünən kənar, dəlik, çap, kod, rəng, mövqe və forma yoxlamaları üçün güclü və çox vaxt qənaətli həll yoludur. Detalın kameraya olan məsafəsi dəyişdikdə perspektiv və ya miqyas dəyişirsə, telesentrik optika, mexaniki yönəldici və ya kalibrləmə tələb oluna bilər. Qüsur yalnız hündürlük fərqi ilə üzə çıxdıqda, eyni rəngli obyektlərin ayrılması lazım gəldikdə və ya həcm və müstəvilik ölçüləcəyi halda 3D məlumat daha uyğun ola bilər.
3D tək bir texnologiya deyil. Lazer trianqulyasiyasına əsaslanan xətt profili kameraları hərəkət edən obyektin üzərindən ardıcıl profillər alaraq sıx hündürlük xəritəsi yaradır. Profil tezliyi, lent sürəti və enkoder arasındakı əlaqə ölçmənin hərəkət istiqamətində nümunələmə addımını müəyyən edir. Time-of-flight əsaslı, bir kadrda çəkiliş aparan kamera isə bütün səhnəyə aid məsafə və intensivlik məlumatını bir kadrda yaradır; robototexnika, logistika, həcm, mövqe və ətraf mühitin qavranılması kimi tapşırıqlarda istifadə üçün qiymətləndirilə bilər. Xətt profilinin mikrometr səviyyəsində təfərrüat potensialı ilə bir kadrda çəkiliş aparan kameranın geniş səhnəni qavraması eyni ehtiyac üçün nəzərdə tutulmuş xüsusiyyətlər deyil.
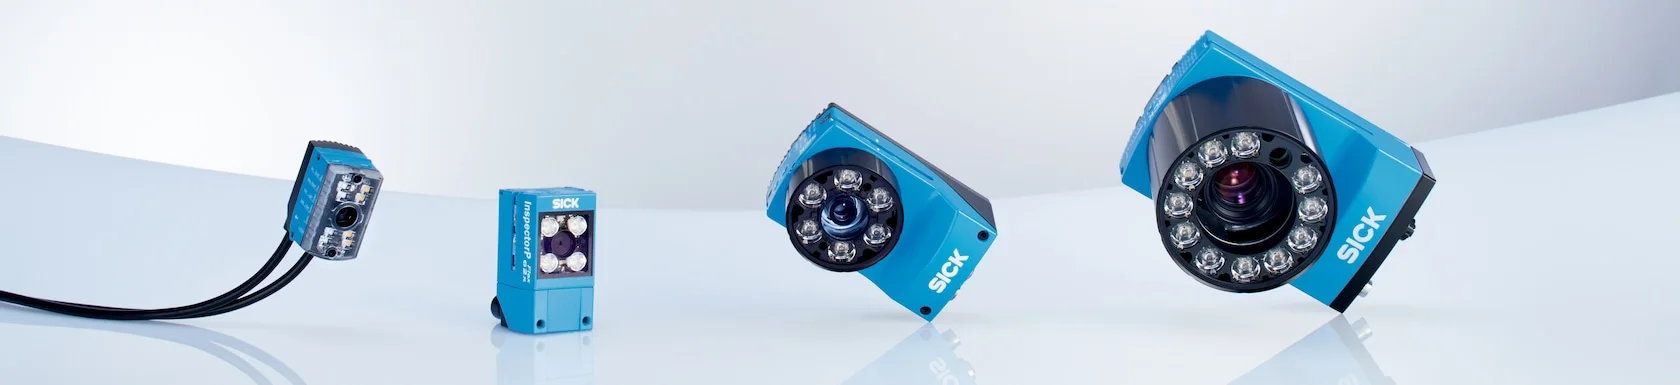
Üç arxitektura üzrə qərar cədvəli
| Yanaşma | Əsas məlumat | Tipik tapşırıq | Layihədə həlledici sual |
|---|---|---|---|
| Kompakt 2D maşın görməsi sensoru | Monoxrom və ya rəngli 2D təsvir | Mövcudluq, istiqamət, naxış, rəng, OCR/kod, ölçü və mövqe | Qüsur sabit işıqlandırma və kifayət qədər piksel miqyası ilə görünürmü? |
| Xətt profilli 3D kamera | Hərəkət boyunca yaradılan hündürlük, əksolunma və əlaqəli profil məlumatları | Səth, hündürlük, forma, həcm və dəqiq 3D ölçmə | Profil sürəti, görmə sahəsi və hündürlük üzrə ayırdetmə qabiliyyəti lent sürətinə uyğundurmu? |
| Bir kadrda çəkiliş aparan 3D time-of-flight kamera | Bütün səhnənin dərinlik və intensivlik kadrı | Palet/yük, robototexnika, ətraf mühitin qavranılması, doluluq və təxmini həcm | İş məsafəsi, əksetdirmə qabiliyyəti, görmə sahəsi və kadr tezliyi tapşırığın tələblərinə cavab verirmi? |
Bu cədvəl ilkin seçim üçündür. Məsələn, etiketin həm düzgün rəngdə olması, həm də qabarıqlıq hündürlüyünün tələbə uyğun gəlməsi lazımdırsa, iki məlumat növü tələb oluna bilər. Detalın səthi kameranın altında fırladılmadan tam görünmürsə, bir neçə kamera və ya mexaniki manipulyasiya lazım ola bilər. Görmə sahəsinin böyüdülməsi quraşdırmanı asanlaşdırsa da, sensorun eyni ayırdetmə qabiliyyətində hər obyektə düşən piksel sayını azaldır. Hər bir qərar ən kiçik qüsur üzərində aparılmış real təsvir və dövr sınağı ilə təsdiqlənməlidir.
Kompakt 2D nəzarət üçün InspectorP61x
InspectorP61x SICK-in cari səhifəsində kiçik detalların, yığım vahidlərinin və hazır məhsulların istehsal xəttində yoxlanması üçün ultrakompakt 2D maşın görməsi sensoru kimi təsvir edilir. Kiçik gövdəsi dar quraşdırma sahələrində və robotun son icra mexanizmində montajı asanlaşdırır. İnteqrasiya olunmuş optikanın və işıqlandırmanın parlaqlıq, rəng və forma baxımından tənzimlənməsi ilkin təsvirin əlavə komponent olmadan əldə edilməsini asanlaşdırır. Ailədə monoxrom və rəngli təsvir seçimləri, NIR seçimi və maye linzalı/IP65 mühafizəli variantlar mövcuddur; dəqiq avadanlıq konfiqurasiyası tətbiqə görə müəyyən edilir.
Məhsulla təqdim olunan SICK Nova Quality Inspection alətləri veb interfeys vasitəsilə qayda əsaslı yoxlamaları konfiqurasiya etməyə imkan verir. Rəng təsnifatı, detalın mövcudluğu, istiqamət, təfərrüat, ölçü, mövqe və ya çap yoxlaması kimi işlər üçün əvvəlcə deterministik meyarlar sınaqdan keçirilə bilər. Seçimə bağlı Intelligent Inspection alətləri nümunələrlə öyrətmənin daha uyğun olduğu təsnifat və ya anomaliya tapşırıqlarına kömək edə bilər. Süni intellekt seçimi qəbul meyarı və yoxlama ehtiyacını aradan qaldırmır; təlim məlumatları istehsal müxtəlifliyini təmsil etməli, yanlış qəbul/yanlış rədd nəticələri isə ayrıca sınaq dəsti ilə ölçülməlidir.
2D tətbiqdə görmə sahəsi ilə ən kiçik təfərrüat arasında piksel büdcəsi müəyyən edilməlidir. Məsələn, bütün sinini görmək üçün kamera uzaqlaşdırıldıqda kiçik cızıq bir neçə pikselə qədər kiçilə və etibarlı fərqləndirmə mümkün olmaya bilər. Optik fokus, sahə dərinliyi və iş məsafəsi mexaniki müsaidələrlə birlikdə seçilir. Hərəkət edən detalın təsvirinin bulanıqlaşmaması üçün ekspozisiya müddəti qısaldıldıqda daha çox işıq lazım ola bilər. İnteqrasiya olunmuş işıq kifayət etmirsə, xarici arxa işıqlandırma, günbəz tipli, çubuq tipli və ya koaksial işıqlandırma kimi quruluşlar nümunə üzərində sınaqdan keçirilməlidir.
Yüksək sürətli 3D profil üçün Ruler3000
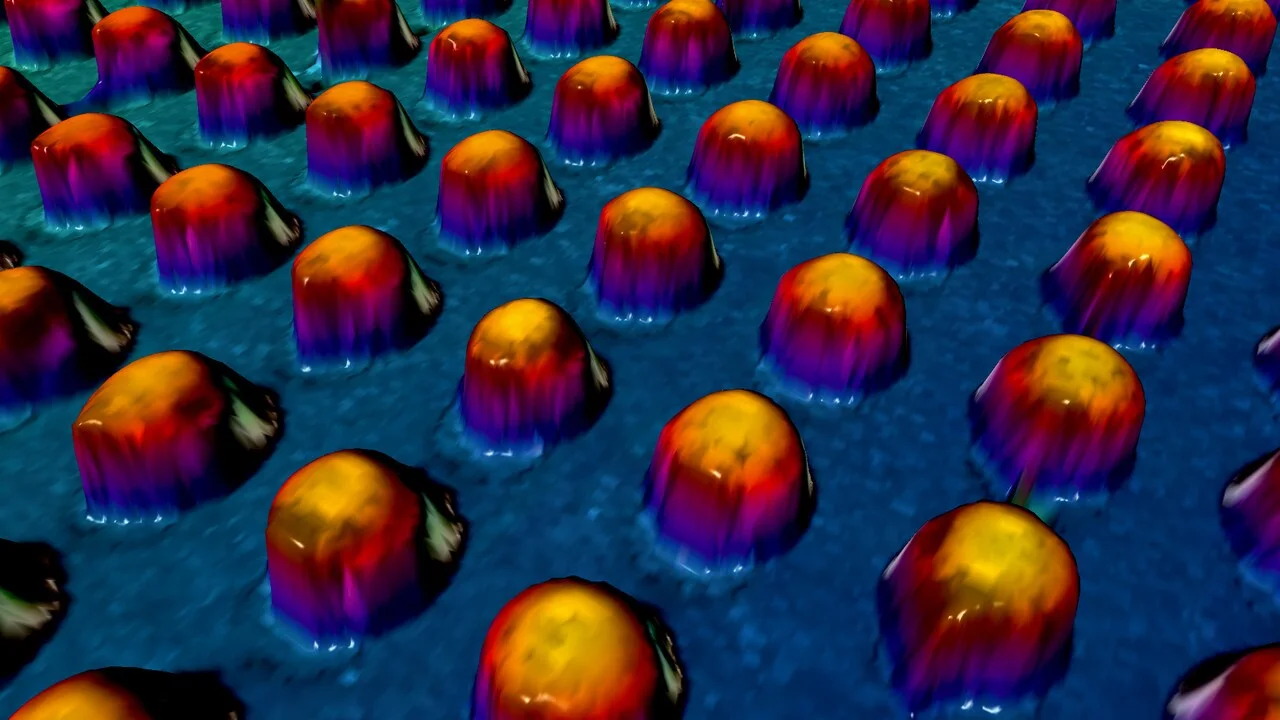
Ruler3000 zavodda kalibrlənmiş, lazer trianqulyasiyasına əsaslanan 3D profil kamera ailəsidir. SICK-in cari ailə səhifəsində müəyyən kiçildilmiş maraq sahəsi şəraitində 46 kHz-ə qədər 3D profil sürəti və hər profil üçün 3200 məlumat nöqtəsinə qədər seçimlər göstərilir. Ailə daxilindəki uyğun variantlarda 0,8 µm-ə qədər hündürlük göstəricisi təqdim edilir; bu rəqəm bütün görmə sahələri və bütün modellər üçün ortaq performans deyil. Portfeldə təxminən 27 mm-dən 1,7 m-ə qədər müxtəlif görmə sahəsi enlərinin olması elektronika təfərrüatlarından daha iri materiallara qədər fərqli miqyasları əhatə edir.
Kamera lazeri, optikanı və kalibrləməni müəyyən edilmiş bir gövdədə birləşdirir. GigE Vision və GenICam uyğunluğu standartlaşdırılmış proqram inteqrasiyasını asanlaşdırır; istehsalçı həmçinin Stream Setup və GenIStream komponentlərini təqdim edir. IP65/IP67 sənaye gövdəsi barədə bəyanat ailənin icmalında yer alır. Qırmızı və ya mavi lazer, eləcə də 2 və ya 3R lazer sinfi seçimləri material və sürət tələbi ilə birlikdə qiymətləndirilməlidir. Lazer sinfi mexaniki mühafizə, giriş, nişanlama və riskin azaldılması tədbirlərinə birbaşa təsir etdiyindən yalnız təsvir keyfiyyəti seçimi kimi qəbul edilə bilməz.
Xətt profili tətbiqində kamera obyektin yalnız bir kəsiyini görür; üçölçülü səth obyektin və ya kameranın idarə olunan hərəkəti ilə yaranır. Enkoder məlumatı yoxdursa, lent sürətindəki dəyişiklik hərəkət istiqamətindəki miqyası poza bilər. Tətikləmə sensorunun mövqeyi ilk və son profilin düzgün yerdə alınmasını, profillərarası məsafə isə ən kiçik qüsurun gözdən qaçmamasını təmin edir. Parlaq və tünd sahələrin eyni səhnədə olması ekspozisiyanın dinamik diapazonuna yüksək tələblər qoya bilər. Ruler3000 ailəsindəki ikili ekspozisiya və əlaqəli emal seçimləri bu tip səhnələr üçün qiymətləndirilə bilər, lakin real materialla ölçmə sınağı aparılmalıdır.
Səhnə dərinliyi üçün Visionary-T Mini
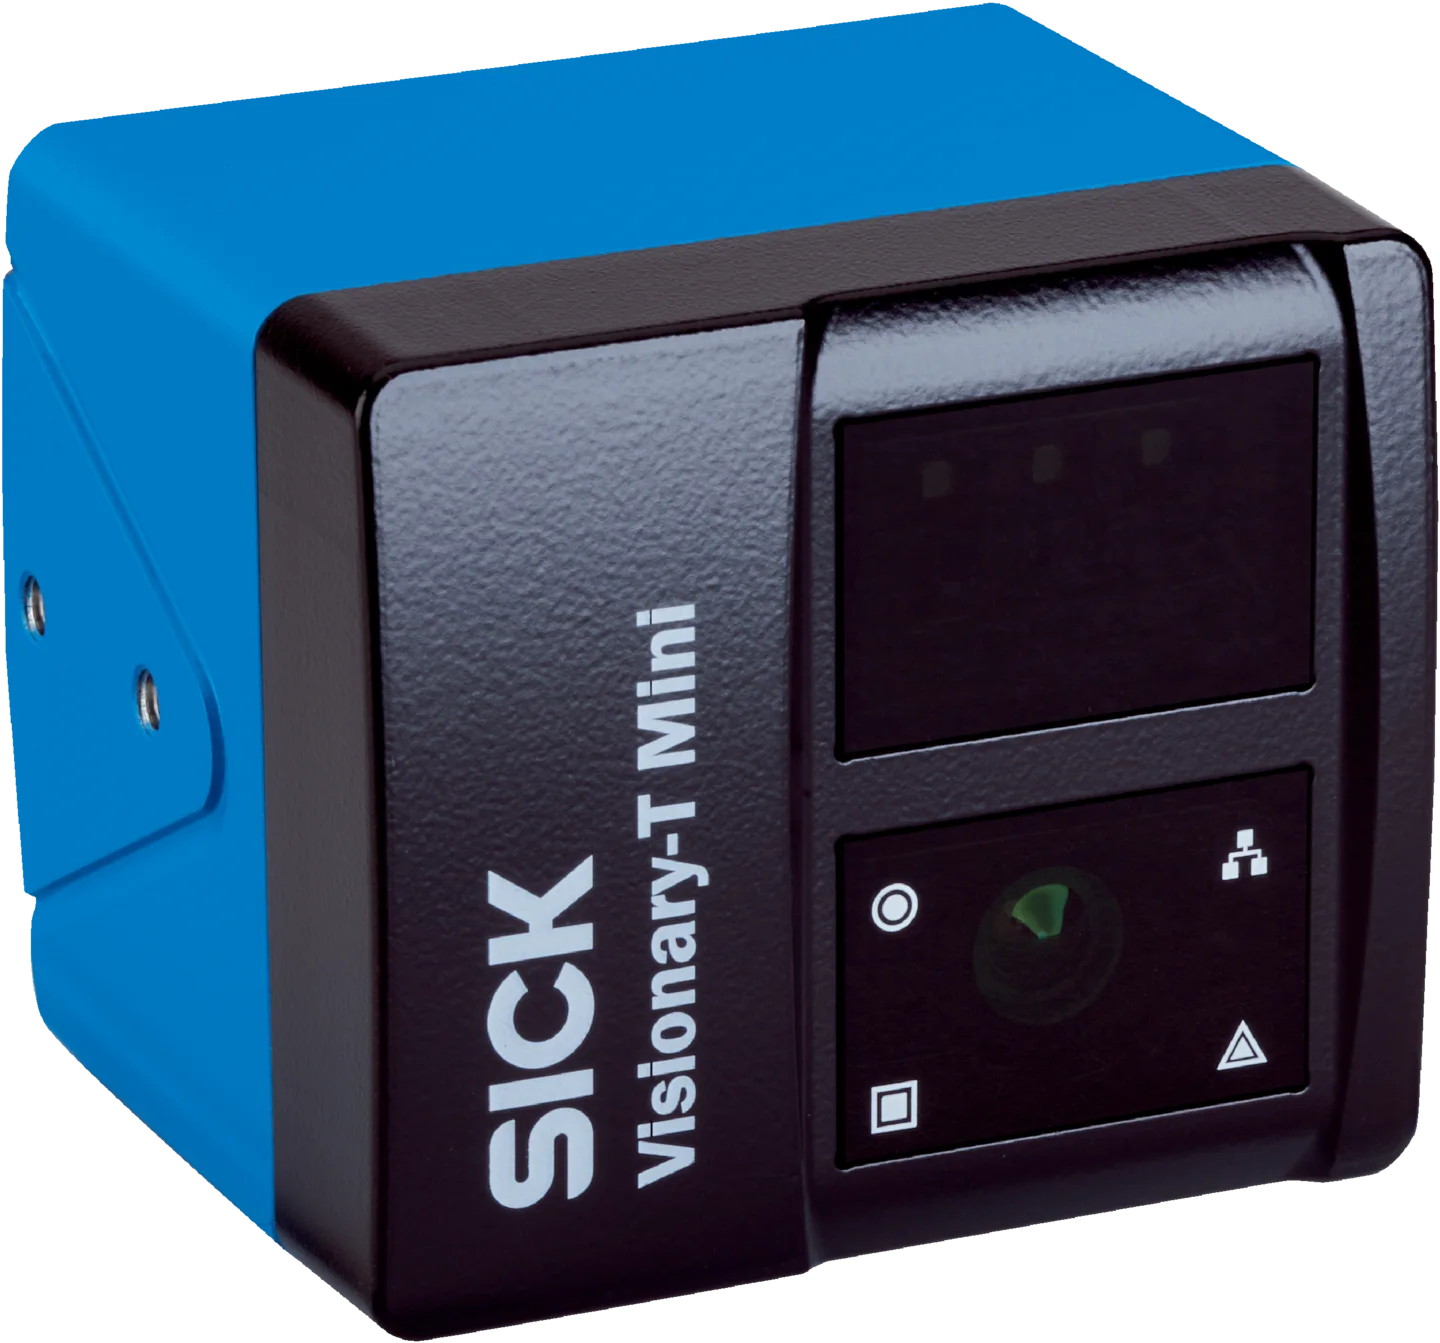
Visionary-T Mini time-of-flight texnologiyasından istifadə edən, bir kadrda çəkiliş aparan kompakt 3D kamera ailəsidir. Hər piksel üçün məsafə və intensivlik məlumatı yaradır; buna görə konveyerdə doluluq, bağlama və ya palet ölçüsü, robotik mövqeləndirmə, sənaye nəqliyyat vasitəsinin ətrafı və obyektin mövcudluğu kimi geniş səhnə tapşırıqları üçün qiymətləndirilə bilər. SICK-in cari ailə səhifəsində tam ayırdetmədə 512 × 424 piksel və saniyədə 30 ədədə qədər 3D təsvir, −10 °C ilə +50 °C temperatur diapazonu, IP65/IP67 mühafizəsi və sənaye Gigabit Ethernet üzərindən 3D məlumat ötürülməsi göstərilir.
Ailədə CX və AP yanaşmaları fərqləndirilir. CX variantı xarici emal üçün məlumatlara sürətli çıxış təqdim etdiyi halda, AP variantı SICK AppSpace bazasında tətbiqlərin kameraya yüklənməsinə və məlumatların cihazda emalına imkan verir. Emalın kamerada, yoxsa sənaye PC-də aparılacağı şəbəkənin buraxılış qabiliyyətinə, gecikməyə, texniki xidmətə, proqram təminatına görə məsuliyyətə və tələb olunan çıxış növünə əsasən seçilməlidir. PLC-yə yalnız “keçdi/keçmədi” nəticəsi göndərilən yoxlama ilə fasiləsiz nöqtə buludundan istifadə edən robot tətbiqinin arxitekturası eyni deyil.
Time-of-flight performansına hədəfin əksetdirmə qabiliyyəti, ətraf işıqlandırma, iş məsafəsi, baxış bucağı və kənarlarda siqnalların qarışması təsir edə bilər. Parlaq metal, qara səth, çox nazik obyekt və ya bir-birini örtən qatlar real nümunə ilə sınaqdan keçirilməlidir. Bir neçə kamera istifadə olunacaqsa, əhatə dairəsi, kor sahə, ortaq koordinat sistemi və məlumatların birləşdirilməsi üsulu layihələndirilir. Kataloqdakı ən yüksək kadr tezliyi seçilmiş məlumat filtri və rabitə quruluşunda tətbiqin faktiki nəticə müddətinin də eyni olması demək deyil.
İşıqlandırma, optika və mexaniki layihələndirmə
2D təsvir keyfiyyətində işığın düşmə istiqaməti çox vaxt kameradan daha həlledici olur. Arxa işıqlandırma xarici konturu və dəliyi aydınlaşdırır; kiçik bucaqlı qaranlıq sahə işıqlandırması səth qabarıqlığını ön plana çıxara bilər; günbəz tipli və ya səpələnmiş işıq parlaq detaldakı kəskin əksolunmanı azalda bilər. Rəngə nəzarət edilən tətbiqdə işıq spektri və kameranın rəng seçimi sabitləşdirilməlidir. Polyarizasiya, filtr və mühafizə şüşəsi kimi komponentlər faydalı ola bilər, lakin işıq itkisi və texniki xidmət ehtiyacı da nəzərə alınır. Ətraf işıqlandırmanın növbə ərzində dəyişdiyi yerlərdə nəzarətsiz gün işığının qarşısı alınmalıdır.
Kamera kronşteyni təsvirin koordinat sisteminin mexaniki istinadıdır. Titrəyiş, əyilmə və ya texniki xidmətdən sonra fərqli bucaq altında yenidən quraşdırma ölçməni pozur. Sərt və tənzimlənən montaj layihələndirilməli; fokus və diafraqma parametrləri sabitlənməli; linzanın və ya qoruyucu pəncərənin təmizlənməsi üçün giriş imkanı saxlanmalıdır. Kamera ilə detal arasındakı məsafə müsaidəsi sahə dərinliyi daxilində saxlanılır. 3D lazer sistemində kamera və lazer həndəsəsinin görmə xətləri bağlanmamalı; bir kadrda çəkiliş aparan 3D sistemdə ətraf konstruksiyaların yaratdığı kor zonalar CAD yerləşdirməsi və fiziki səhnə sınağı ilə araşdırılmalıdır.
Proqram təminatı, resept və istehsal xəttinə inteqrasiya
Təsvir alqoritmi tək bir hədd qiymətindən ibarət deyil. İlkin emal, maraq sahəsi, istinadın tapılması, ölçmə alətləri, təsnifat və qərar məntiqi izlənilə bilən resept şəklində saxlanmalıdır. Məhsul dəyişdikdə hansı reseptin yüklənəcəyi PLC ilə kameranın qarşılıqlı təsdiqi ilə təmin edilə bilər. Resept adı, versiya, kamera proqram təminatı və qəbul meyarı dəyişikliklərin idarə edilməsinə daxil edilir. İcazəsiz parametr dəyişikliklərini məhdudlaşdırmaq və işlək sazlamanın ehtiyat nüsxəsini çıxarmaq maşın görməsi sisteminin davamlı istismarı baxımından ilkin quraşdırma qədər vacibdir.
Tətikləmə ilə fiziki ayırma nöqtəsi arasında vaxt və detalın izlənməsi tələb olunur. Kamera təsviri çəkdikdə detal konveyer lenti üzərində hərəkət etməyə davam edir; qiymətləndirmə müddəti, PLC dövrü, şəbəkə gecikməsi və ejektorun reaksiya müddəti ümumi gecikməni təşkil edir. Bir neçə detal ardıcıl hərəkət edirsə, nəticələr mütləq düzgün detalla uyğunlaşdırılmalıdır. “Oxunmadı”, təsvirin olmaması, ekspozisiya xətası və ya şəbəkə kəsilməsi kimi qeyri-müəyyən halların yararlı məhsul kimi qəbul edilməsi əvəzinə, nəzarət olunan xəta davranışı müəyyənləşdirilməlidir. Qüsurlu təsvirlərin və qərar metrikalarının saxlanması kök səbəb təhlilini asanlaşdırır.
Süni intellekt nə vaxt məqsədəuyğundur?
Qayda əsaslı ölçmə məlum diametr və ya mövqe müsaidəsini aydın və yoxlanıla bilən şəkildə yoxlayır. Qüsurun forması dəyişkən, normal məhsulun görünüş diapazonu geniş olduqda və ya qaydaları əl ilə yazmaq çətin olduqda nümunə əsaslı süni intellekt alətləri məqsədəuyğun ola bilər. InspectorP61x üçün təqdim olunan Intelligent Inspection və SICK Nova ekosistemi təsnifat və anomaliya aşkarlanması kimi tapşırıqlarda bu yanaşmanı dəstəkləyir. Lakin təlim təsvirlərinin sayı təkbaşına keyfiyyət göstəricisi deyil. Hər sinfin istehsal dəyişkənliyi, nadir qüsurlar, fon, işıqlandırma və müxtəlif növbələr təmsil olunmalıdır.
Doğrulama dəsti təlim dəstindən ayrılır; yanlış rədd və yanlış qəbul nisbətləri iş prosesinə təsirinə görə qiymətləndirilir. Modelin etibarlılıq balı sərhəd halların avtomatik qəbulu əvəzinə təkrar yoxlama axınına bağlana bilər. Yeni qablaşdırma, təchizatçı və ya səth dəyişikliyi olduqda modelin performansı yenidən ölçülür. Mümkün olduqda süni intellektin nəticəsi ölçü, kod və ya mövqe kimi qayda əsaslı alətlərlə birləşdirilir. Beləliklə, öyrənilmiş xüsusiyyət və məlum texniki tələb eyni qərar daxilində izlənə bilir.
Təklif və texniki mümkünlüyün qiymətləndirilməsi üçün tələb olunan məlumat paketi
- Yoxlanılacaq hər xüsusiyyətin qəbul/rədd tərifi və mümkünsə ölçülə bilən müsaidəsi
- Yararlı, qüsurlu və sərhəd nümunələr; müxtəlif partiya, rəng, səth və növbə dəyişkənliyi
- Detalın ölçüsü, baxış istiqaməti, ən kiçik qüsur, kamera məsafəsi və montaj üçün mövcud həcm
- Xəttin sürəti, dövr müddəti, detallar arasındakı məsafə, dayanıb-hərəkət etmə və ya fasiləsiz hərəkət rejimi və tətikləmə mənbəyi
- 2D rəngli/monoxrom, 3D profil və ya 3D ani çəkiliş məlumatına tələbat və istənilən ölçmə çıxışı
- Ətraf mühitin işığı, parlaqlıq, çirk, toz, yuma, temperatur, vibrasiya və qoruyucu gövdə tələbi
- PLC/şəbəkə protokolu, nəticə bitləri, reseptlərin idarə edilməsi, qeydlərin saxlanması və yuxarı səviyyəli sistemlə əlaqə
- Qüsurlu məhsulun ayrılması məntiqi, qeyri-müəyyən nəticə zamanı davranış və tələb olunan izlənəbilənlik müddəti
Texniki mümkünlüyün qiymətləndirilməsinin nəticəsi yalnız “göründü” ifadəsi olmamalıdır. İstifadə olunan nümunələr, kamera/optika/işıqlandırma quruluşu, iş məsafəsi, ekspozisiya, baxış sahəsi, ölçmənin təkrarlanma qabiliyyəti, dövr müddəti və xəta matrisi sənədləşdirilməlidir. Seriya maşınına keçərkən laboratoriya quruluşu mexaniki çertyoja və hissələr siyahısına çevrilir. Beləliklə, uğurlu nümayiş təkrar qurula bilən sənaye həllinə çevrilir.
İstismara vermə zamanı qəbul və həyat dövrü
Quraşdırmanın qəbulu zamanı ölçmə sisteminin təhlili yanaşması ilə eyni detalın təkrar ölçmələri, müxtəlif detallar, operator və növbə şəraiti araşdırılır. Maşın görmə sisteminin nəticəsi etalon ölçmə və ya təsdiqlənmiş nümunə sinfi ilə müqayisə edilir. Xəttin minimum və maksimum sürətində tətikləmənin buraxılması, təsvirin bulanıqlığı və nəticənin gecikməsi sınaqdan keçirilir. Şəbəkə kəsilməsi, yanlış resept və kameranın çirklənməsi kimi xəta halları simulyasiya edilir. Qəbul edilmiş parametrlərin ehtiyat nüsxəsi yaradılır və dəyişiklik səlahiyyəti müəyyənləşdirilir.
Texniki xidmət planına optik pəncərənin təmizlənməsi, işıqlandırmanın yoxlanılması, kronşteynlərin bərkidilməsinin yoxlanılması, təsvirin fokus/kontrast tendensiyası və yanlış qərar nümunələrinin dövri nəzərdən keçirilməsi daxildir. İşıqlandırmanın köhnəlməsi və ya məhsul səthinin dəyişməsi tədricən baş verdiyindən yalnız sistemin həyəcan siqnalına güvənmək kifayət etməyə bilər. Etalon nümunə və ya monitorinq metrikaları ilə təsvir keyfiyyətinin tendensiyası izlənir. Bu yanaşma kameraya qoyulan sərmayəni birdəfəlik nəzarət stansiyası əvəzinə doğrulana bilən keyfiyyət məlumatı mənbəyinə çevirir.
Rəsmi SICK mənbələri
- SICK: Sənaye təsvir emalı məhsul kateqoriyası
- SICK InspectorP61x məhsul ailəsi
- SICK Ruler3000 məhsul ailəsi
- SICK Visionary-T Mini məhsul ailəsi
- SICK məhsul seqmentinə ümumi baxış: Maşın görməsi