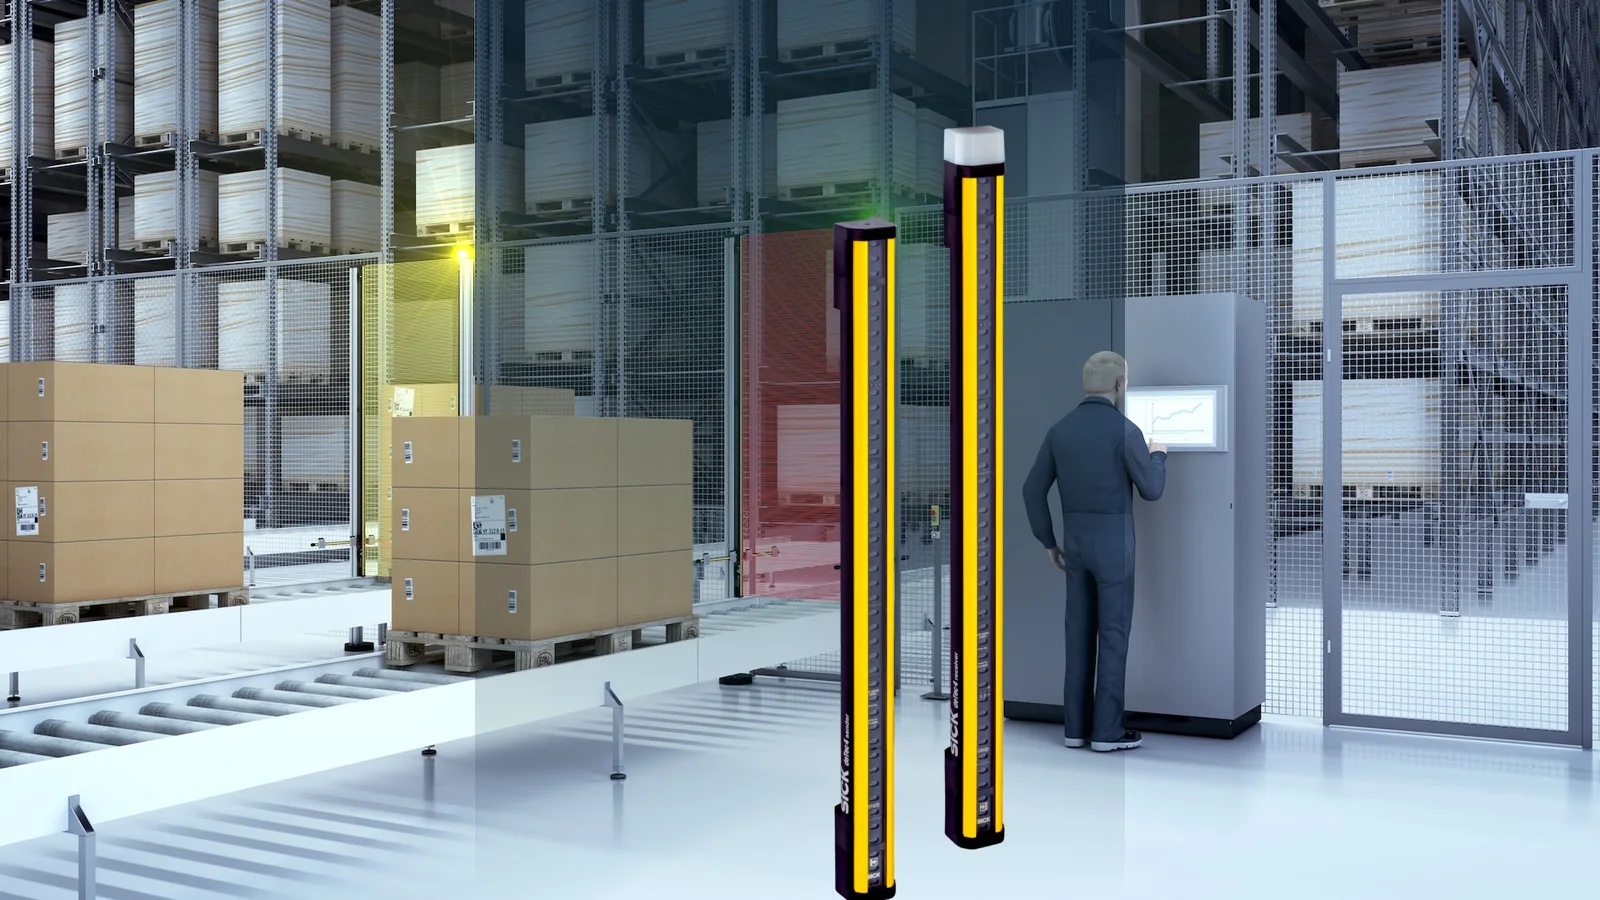
Maşın təhlükəsizliyi xəttə sarı rəngli sensorun əlavə edilməsi ilə tamamlanan tək bir məhsul seçimi deyil. Təhlükə müəyyən edilməli, risk qiymətləndirilməli, tələb olunan təhlükəsizlik funksiyaları müəyyənləşdirilməli, aşkarlama cihazı və təhlükəsiz məntiq seçilməli, təhlükəli hərəkət etibarlı şəkildə dayandırılmalı və bütün zəncir verifikasiya edilməlidir. Stasionar maşın, robot hüceyrəsi, konveyer keçidi və mobil robot eyni iş sahəsində olsa belə, yaxınlaşma sürətinə, giriş yoluna, dayanma müddətinə və nasazlığın nəticəsinə görə fərqli mühafizə arxitekturaları tələb edir.
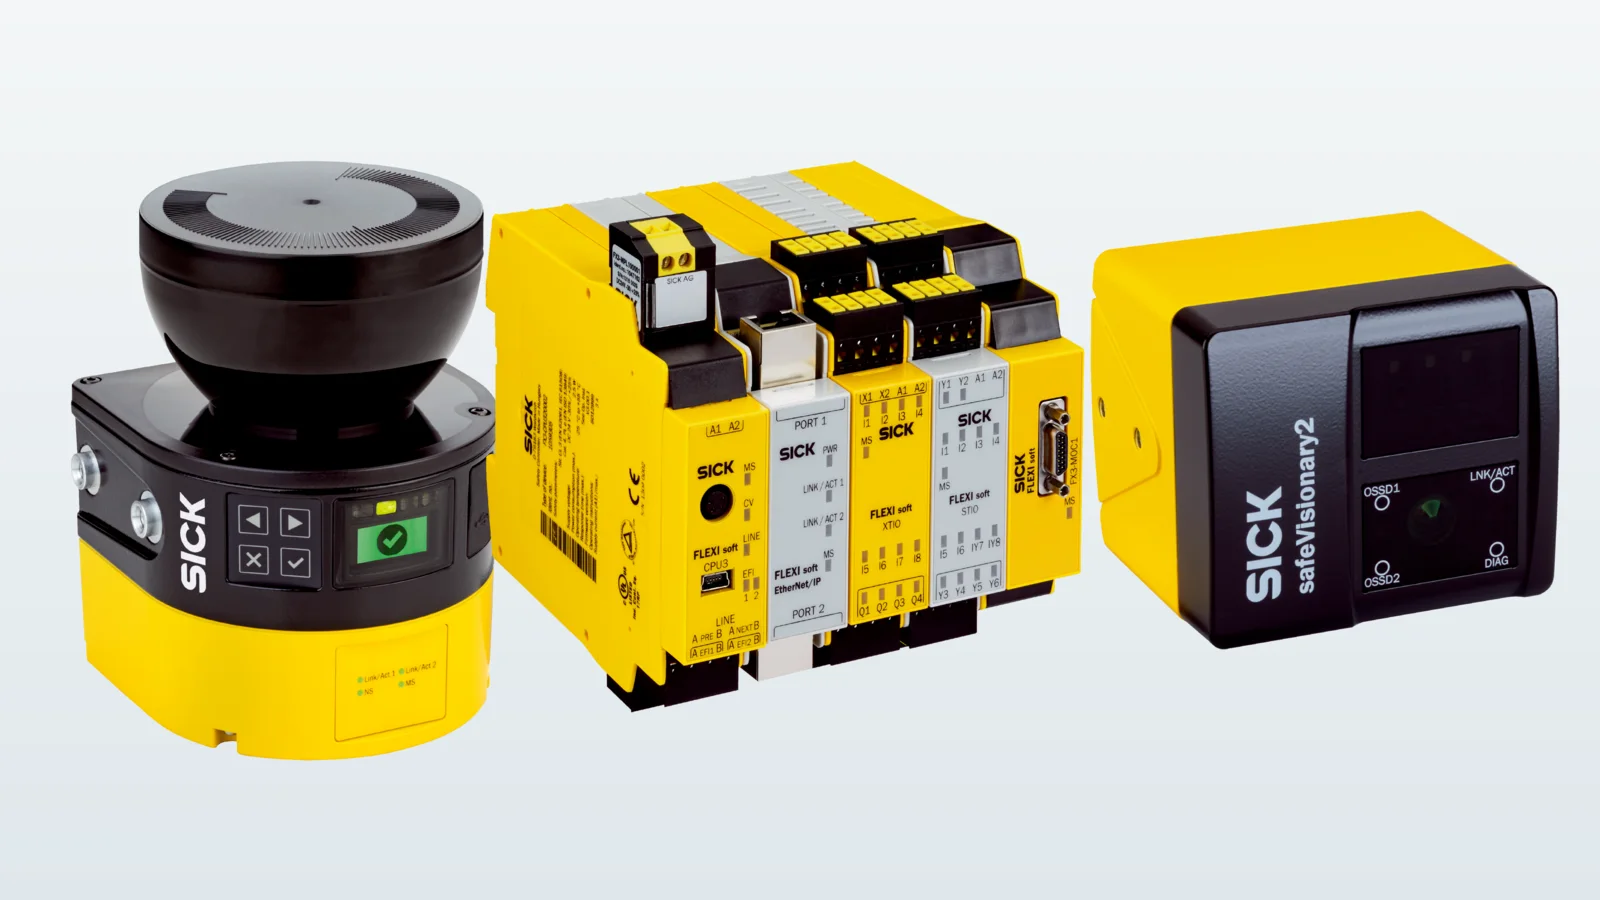
Bu kataloq və layihə bələdçisi SICK-in microScan3 təhlükəsiz lazer sahə skanerini, Flexi Soft təhlükəsizlik kontrollerini və safeVisionary2 təhlükəsiz 3D kamerasını fərqli rollar yerinə yetirən konkret nümunələr kimi nəzərdən keçirir. Məhsulların birlikdə istifadə edilə bilməsi hər tətbiqin bu üç komponenti tələb etməsi demək deyil. Uyğun həll riskin qiymətləndirilməsi ilə başlamalı; tələb olunan performans səviyyəsi və ya SIL, reaksiya müddəti, mühafizə sahəsi və təhlükəsiz çıxış arxitekturası seçilmiş sifariş kodunun aktual sənədləri əsasında yoxlanılmalıdır.
Məhsuldan əvvəl təhlükəsizlik funksiyasını yazın
“Bir şəxs sahəyə daxil olarsa, maşın dayansın” ifadəsi başlanğıcdır, lakin verifikasiya edilə bilən təhlükəsizlik funksiyası deyil. Hansı sahəyə hansı istiqamətdən yaxınlaşmağın mümkün olduğu, aşkarlamanın hansı nöqtədə baş verəcəyi, təhlükəli hərəkətin nə qədər müddətdə dayandığı, yenidən işə salmanın necə qarşısının alınacağı və nasazlıq halındakı təhlükəsiz vəziyyət aydın şəkildə müəyyənləşdirilməlidir. Mühafizə sahəsi yalnız iş zamanı deyil, həm də sazlama, təmizləmə, qəlib dəyişdirmə, texniki xidmət və nasazlıqların aradan qaldırılması ssenarilərində girişi əhatə etməlidir.
Tələb olunan təhlükəsizlik performansı bütün alt sistem üçün qiymətləndirilir. Sensorun üzərində yüksək performans və ya SIL dəyərinin göstərilməsi kabelləşdirmə, təhlükəsizlik məntiqi, kontaktorlar, sürücü və mexaniki dayanma daxil olmaqla bütün funksiyanın eyni səviyyəyə çatdığını təkbaşına sübut etmir. Arxitekturada ümumi səbəbli nasazlıqlar, sınaq əhatəsi, diaqnostika, istismar müddəti və komponent məlumatları nəzərə alınır. Tətbiq olunan həll səriştəli şəxslər tərəfindən müvafiq standartlara və yerli qanunvericiliyə uyğun verifikasiya edilməlidir.
microScan3: konfiqurasiya edilə bilən ikiölçülü sahə mühafizəsi
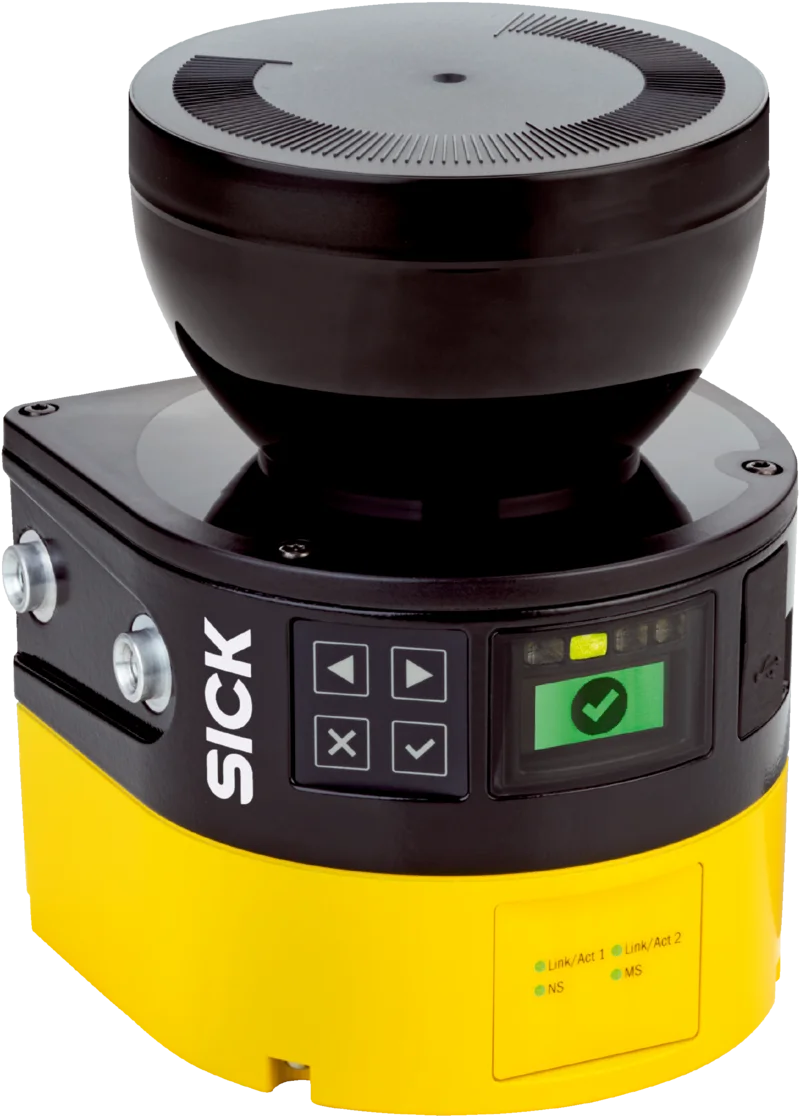
SICK microScan3 ailəsi stasionar və mobil tətbiqlərdə üfüqi və ya şaquli mühafizə sahələri yaratmaq üçün istifadə olunan təhlükəsiz lazer sahə skanerlərini əhatə edir. Rəsmi məhsul səhifəsində ailə üçün safeHDDM skan texnologiyası, 275 dərəcəlik skan bucağı, 9 metrə qədər mühafizə sahəsi məsafəsi, 128 ədədə qədər sərbəst konfiqurasiya edilə bilən sahə və 8 ədədə qədər eyni vaxtda aktiv olan mühafizə sahəsi göstərilir. Bu maksimum dəyərlər bütün modellərdə eyni deyil; Core, Pro və şəbəkə interfeysli variantların məsafə, sahə sayı, bağlantı və təhlükəsizlik xüsusiyyətləri ayrı-ayrılıqda nəzərdən keçirilməlidir.
Lazer skaneri döşəməyə yaxın üfüqi sahə mühafizəsində şəxsin yaxınlaşmasını, şaquli yerləşdirildikdə isə girişi və ya konturun pozulmasını aşkarlaya bilər. Mobil robotda sürət və istiqamət vəziyyətinə görə fərqli sahə dəstləri seçilə bilər. Lakin skaner mexaniki maneə deyil. Skan müstəvisinin üstündən, altından və ya arxasından təhlükəyə çatmaq mümkündürsə, əlavə mühafizə tələb olunur. Kor zonalar, sütunlar, yükün qabaritdən kənara çıxması, nəqliyyat vasitəsinin əyləc məsafəsi və döşəmədəki səviyyə fərqləri sahənin planlaşdırılmasında qiymətləndirilməlidir.
Mühafizə və xəbərdarlıq sahələrini funksiyalarına görə ayırın
Xəbərdarlıq sahəsi operator yaxınlaşarkən sürətin azaldılması və ya vizual-səsli xəbərdarlığın başladılması kimi məhsuldarlıq məqsədli ilkin reaksiya yarada bilər. Mühafizə sahəsinin pozulması isə təhlükəsizlik funksiyasının işə düşməsini tələb edir. Xəbərdarlıq sahəsi tələb olunan mühafizə sahəsini əvəz etmir. Mobil nəqliyyat vasitəsində sürət artdıqda daha uzun sahənin seçilməsi və ya istiqamət dəyişdikdə uyğun sahə dəsti tələb olunur. Sahə dəyişdirmə siqnallarının etibarlılığı, keçid ardıcıllığı və gözlənilməz kombinasiyalar təhlükəsizlik məntiqində nəzərdən keçirilməlidir.
Skanerin safeHDDM texnologiyası məhsul səhifəsində toz və ətraf işığı kimi təsirlər qarşısında etibarlı işləmə üstünlüyü ilə izah olunur. Bu ifadə ətraf mühitin təsirlərinə qarşı qeyri-məhdud dayanıqlıq demək deyil. Optik qapağın çirklənməsi, intensiv kondensasiya, görmə sahəsini kəsən fiziki obyekt, yanlış montaj və ya göstərilən hədlərdən kənar işıq şəraiti yenə də qiymətləndirilməlidir. Montaj yeri zərbə, vibrasiya və təmizləmə risklərindən qorunmalı; diaqnostik mesajlar texniki xidmət planı ilə əlaqələndirilməlidir.
Flexi Soft: sensorla təhlükəsiz hərəkət arasındakı məntiq qatı
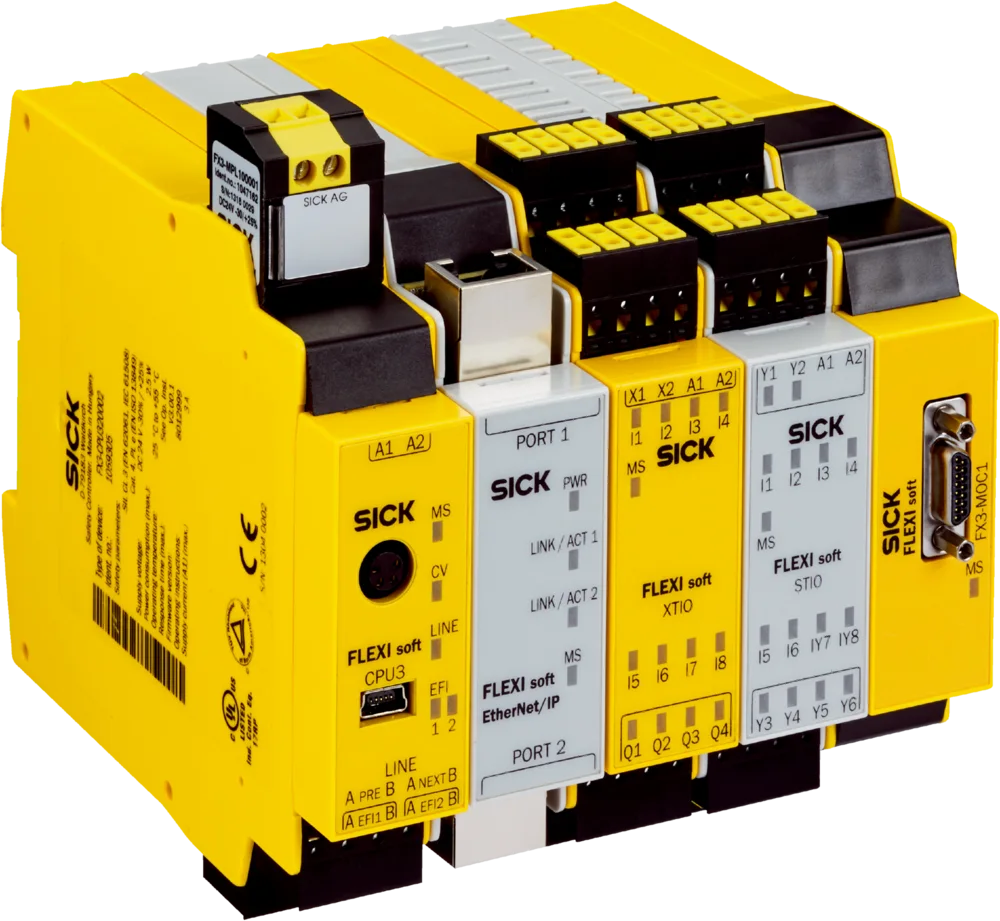
Flexi Soft SICK portfelində proqram təminatı ilə proqramlaşdırıla bilən modul təhlükəsizlik kontrolleri kimi yer alır. Əsas modullar, rəqəmsal və analoq giriş/çıxış modulları, şəbəkə şlüzləri, Motion Control və rele modulları tətbiqə uyğun birləşdirilə bilər. Sistem yuvasında konfiqurasiyanın saxlanması və lisenziya tələb etməyən Flexi Soft Designer proqram təminatı istismara verməni və cihazın dəyişdirilməsini dəstəkləyən ailə xüsusiyyətləridir. Tələb olunan modul və kanal sayı təhlükəsizlik funksiyalarının eyni vaxtda işləməsinə və hədəf rabitə şəbəkəsinə görə seçilir.
Təhlükəsizlik kontrolleri fövqəladə dayandırma, qapı açarı, işıq pərdəsi və ya sahə skaneri siqnallarını məntiqi olaraq birləşdirərək təhlükəsiz çıxışlara çevirə bilər. Lakin proqramlaşdırılmış məntiq riskin qiymətləndirilməsini əvəz etmir. Sıfırlama şərti, yenidən işə salma bloklaması, iş rejiminin seçilməsi, texniki xidmət üçün by-pass və muting kimi funksiyalar manipulyasiyaya qarşı layihələndirilməli və verifikasiya edilməlidir. Standart PLC-dən gələn rejim seçimi biti təhlükəsizlik qərarı üçün istifadə olunursa, siqnalın etibarlılığı ayrıca nəzərdən keçirilir.
Şəbəkə, ardıcıl qoşulma və hərəkətin izlənməsi üzrə qərarlar
SICK-in məhsul səhifəsinə görə Flexi Line 32 ədədə qədər Flexi Soft stansiyasının təhlükəsiz şəbəkə bağlantısını, Flexi Loop isə 32 ədədə qədər təhlükəsizlik sensorunun ardıcıl qoşulmasını dəstəkləyən ailə funksiyalarıdır. Bu saylar uyğun aparat təminatı və konfiqurasiya şərtlərindən asılıdır. Ardıcıl qoşulma kabel istifadəsini azalda bilər, lakin hər cihazın ətraflı diaqnostikası, ümumi reaksiya müddəti, kabel uzunluğu və nasazlıq zamanı davranışı məhsul sənədləri əsasında hesablanmalıdır. Standart sahə şini ilə təhlükəsiz protokol eyni şey deyil.
Safe Motion yanaşmasında sürət, istiqamət və ya mövqe məlumatı təhlükəsizlik funksiyasının bir hissəsi ola bilər. Enkoderin mexaniki birləşdirilməsi, siqnal müxtəlifliyi, sürücü funksiyası və kontroller məntiqi birlikdə verifikasiya edilməlidir. Yalnız standart sürət məlumatını təhlükəsizlik girişinə köçürmək kifayət deyil. Şəbəkə əsaslı həllərdə təhlükəsiz rabitə protokolu, uyğun cihaz versiyaları, şəbəkənin yenilənmə müddəti və bağlantı itirildikdə davranış qəbul sınağına daxil edilir.
safeVisionary2: ətraf mühitin təhlükəsiz üçölçülü aşkarlanması
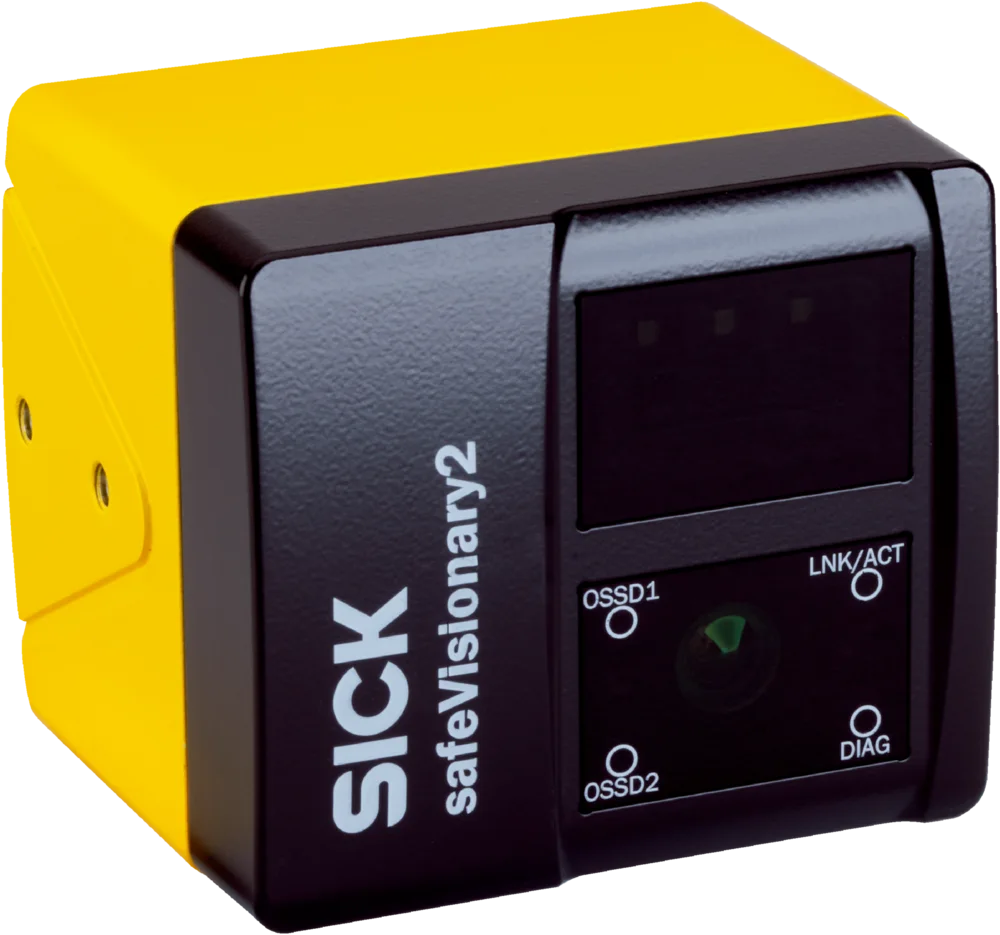
safeVisionary2 SICK-in təhlükəsizlik sertifikatlı 3D Time-of-Flight kamera ailəsidir. Rəsmi məhsul səhifəsində c performans səviyyəsi, 4 metrə qədər mühafizə sahəsi, eyni vaxtda aktiv olan iki mühafizə sahəsi, səkkiz izləmə vəziyyəti, Gigabit Ethernet üzərindən ölçmə məlumatları və IP65/IP67 gövdə xüsusiyyətləri göstərilir. Eyni səhifədə 512 × 424 piksel ayırdetmə qabiliyyəti ilə saniyədə 30 təsvir təmin edən ölçmə məlumatları və 70 × 80 × 77 mm ölçü məlumatı yer alır. Bu dəyərlər seçiləcək variantın texniki məlumat vərəqi və iş şəraiti ilə yoxlanılmalıdır.
Üçölçülü aşkarlama mobil robotun lazer skan müstəvisinin üstündəki çıxıntıları görməsinə, robot hüceyrəsində əyilmə və ya uzanma kimi qalıq riskləri izləməyə və uyğun layihələndirmə zamanı düşmə təhlükələrini aşkarlamağa kömək edə bilər. Kamera həmçinin avtomatlaşdırma üçün məsafə və intensivlik məlumatları təmin edə bilər. Təhlükəsizlik çıxışının və standart ölçmə məlumatlarının vəzifələri proqram təminatında ayrılmalıdır; avtomatlaşdırma məlumatlarının mövcudluğu hər bir məlumat nöqtəsinin təhlükəsizlik baxımından təsdiqləndiyi demək deyil.
Hansı texnologiya hansı mühafizə həndəsəsinə uyğundur?
| Layihə vəziyyəti | Qiymətləndiriləcək SICK yanaşması | Kritik verifikasiya |
|---|---|---|
| Maşının ətrafında üfüqi təhlükəli sahə | microScan3 konfiqurasiya edilə bilən mühafizə sahəsi | Skan müstəvisi, giriş, məsafə, ayırdetmə qabiliyyəti və ümumi dayanma müddəti |
| Mobil robotda dəyişən sürət və istiqamət | microScan3 sahə dəstləri və uyğun təhlükəsiz idarəetmə | Əyləc məsafəsi, sahələrarası keçid məntiqi, yük çıxıntısı və döşəmə şəraiti |
| Bir neçə sensor və iş rejimi | Flexi Soft modul təhlükəsizlik kontrolleri | Giriş/çıxış arxitekturası, məntiq, reaksiya müddəti, sıfırlama və diaqnostika əhatəsi |
| Skan müstəvisinin üstündəki maneələr | safeVisionary2 3D mühafizə sahəsi | Görmə həcmi, kor zonalar, əks etdirmə, montaj və tələb olunan performans səviyyəsi |
| Robot hüceyrəsində giriş və qalıq risk | İki və ya üçölçülü aşkarlama ilə təhlükəsiz məntiqin kombinasiyası | Riskin qiymətləndirilməsi, təhlükəsiz məsafə, yenidən işə salma və verifikasiya sınağı |
Təhlükəsiz məsafəni və dayanma müddətini ölçmədən yerləşdirmə aparmayın
Mühafizə cihazının təhlükədən məsafəsi şəxsin yaxınlaşma müddətini və maşının faktiki dayanma müddətini nəzərə alacaq şəkildə hesablanır. Ümumi müddət sensorun reaksiya müddəti, təhlükəsiz məntiq, rabitə, çıxış elementləri, sürücü və mexaniki dayanma müddətlərindən ibarətdir. Kataloqdakı yalnız bir reaksiya müddətindən istifadə etmək natamam yanaşma olar. Ən əlverişsiz yük, sürət və temperatur şəraitində dayanma müddəti ölçülməli; tolerans və zamanla aşınma ehtiyatı qiymətləndirilməlidir.
Skaner sahəsinin ekranda çəkilməsi fiziki təhlükəsiz məsafəni avtomatik təmin etmir. Miqyas, istinad konturu, montaj hündürlüyü, ayırdetmə qabiliyyəti və mühafizə sahəsinə əlavələr istehsalçının təlimatına uyğun tətbiq edilir. Kamera üçün də həcm sərhədləri maşının faktiki koordinatları ilə uyğun gəlməlidir. Mühafizə sahəsindən kənarda qaçış və ya gizlənmə zonası varsa, sıfırlama nöqtəsindən görünüş, əlavə aşkarlama və mexaniki tədbirlər birlikdə nəzərdən keçirilir.
İstismara vermə, verifikasiya və dəyişikliklərin idarə edilməsi
İstismara vermədən əvvəl elektrik sxemi, təhlükəsizlik funksiyaları siyahısı və proqram təminatının konfiqurasiyası eyni reviziyaya uyğunlaşdırılır. Hər giriş ayrı-ayrılıqda aktivləşdirilir; düzgün çıxış yolunun təhlükəsiz vəziyyətə keçdiyi və nəzərdə tutulmayan digər rejimlərin təsirlənmədiyi müşahidə olunur. Sahə sərhədləri uyğun sınaq obyekti ilə fiziki olaraq yoxlanılır. Yenidən işə salma, enerji kəsilməsi, şəbəkə bağlantısının itirilməsi, sensorun sökülməsi, qısaqapanma və ya dövrələrarası qapanma kimi nəzərdə tutulan nasazlıq ssenariləri sınaq planına uyğun həyata keçirilir.
Konfiqurasiya faylları girişə nəzarət edilərək və versiya nömrəsi ilə saxlanmalıdır. İcazəsiz parametr dəyişikliyinin qarşısı alınmalı; texniki xidmət heyətinin diaqnostika məlumatlarına çıxışı ilə təhlükəsizlik proqramını dəyişdirmək səlahiyyəti ayrılmalıdır. Sensorun yeri, maşının əyləc sistemi, sürücünün proqram təminatı və ya məhsul yükü dəyişdikdə əvvəlki validasiyanın hələ də qüvvədə olduğu fərz edilmir. Təsirə məruz qalan təhlükəsizlik funksiyaları yenidən qiymətləndirilir və nəticələr qeydə alınır.
Dövri yoxlamada optik səth, kronşteyn, kabel, mühafizə sahəsi və dayandırma funksiyası nəzərdən keçirilir. Diaqnostika qeydləri təkrarlanan çirklənmə, vibrasiya və ya rabitə problemlərini göstərə bilər; lakin xəta qeydinin olmaması fiziki sınaq zərurətini aradan qaldırmır. Sınaq intervalı riskin qiymətləndirilməsinə, istehsalçının təlimatına, istifadə tezliyinə və qanunvericiliyə uyğun müəyyən edilir.
Təklif üçün tələb olunan layihə məlumatları
- Təhlükələri sadalayın: Hərəkət, sıxılma, əzilmə, kəsilmə, toqquşma və düşmə ssenarilərini iş rejimlərinə görə izah edin.
- Təhlükəsizlik funksiyalarını müəyyənləşdirin: İşə salan hadisəni, təhlükəsiz reaksiyanı, sıfırlama şərtini və hədəf performans səviyyəsini göstərin.
- Yerləşmə planını paylaşın: Giriş istiqamətlərini, kor zonaları, maneələri, mobil marşrutları və montaj səthlərini ölçüləri göstərilmiş çertyojda qeyd edin.
- Dayanma məlumatlarını təqdim edin: Ən əlverişsiz şəraitdə ölçülmüş dayanma müddətini, sürəti, yükü və əyləcləmə davranışını qeydə alın.
- İdarəetmə arxitekturasını təqdim edin: Təhlükəsizlik PLC-sini, sürücünü, kontaktoru, şəbəkə protokolunu, I/O-nu və enerjinin kəsilməsi yolunu müəyyənləşdirin.
- Ətraf mühit şəraitini göstərin: Toz, ətraf işığı, vibrasiya, zərbə, temperatur, su, kimyəvi maddələr və açıq hava təsirlərini qeyd edin.
- Sınaq planını müəyyənləşdirin: Normal iş, texniki xidmət, yenidən işə salma, enerji və şəbəkə bağlantısının itirilməsi, eləcə də süni nasazlıq yaratma ssenarilərini sadalayın.
Oskon-un yanaşması sensor və kontrolleri bir-birindən ayrı mövqelər kimi deyil, yoxlanıla bilən təhlükəsizlik funksiyasının komponentləri kimi nəzərdən keçirməkdir. Tətbiq səriştəli risk qiymətləndirilməsi, standartlara uyğun hesablamalar, düzgün məhsul variantı, maşının təhlükəsiz reaksiyası və sənədləşdirilmiş validasiya ilə tamamlanır. Bu bələdçi özlüyündə risk qiymətləndirilməsi və ya uyğunluq bəyannaməsi deyil; məhsulun mövcudluğu və layihənin əhatə dairəsi kommersiya təklifinin verildiyi tarixdə ayrıca təsdiqlənir.
Rəsmi texniki mənbələr
- SICK – Sənaye təhlükəsizliyi məhsulları portfeli
- SICK – microScan3 təhlükəsiz lazer sahə skaneri
- SICK – Flexi Soft təhlükəsizlik kontrolleri
- SICK – safeVisionary2 təhlükəsiz 3D kamera
Maksimal məsafə, sahələrin sayı, interfeys, mühafizə sinfi və təhlükəsizlik göstəriciləri modelə və sifariş koduna görə dəyişə bilər. Yekun layihə qüvvədə olan istismar təlimatları, təhlükəsizlik hesablamaları və tətbiqə xas validasiya əsasında yoxlanılmalıdır.