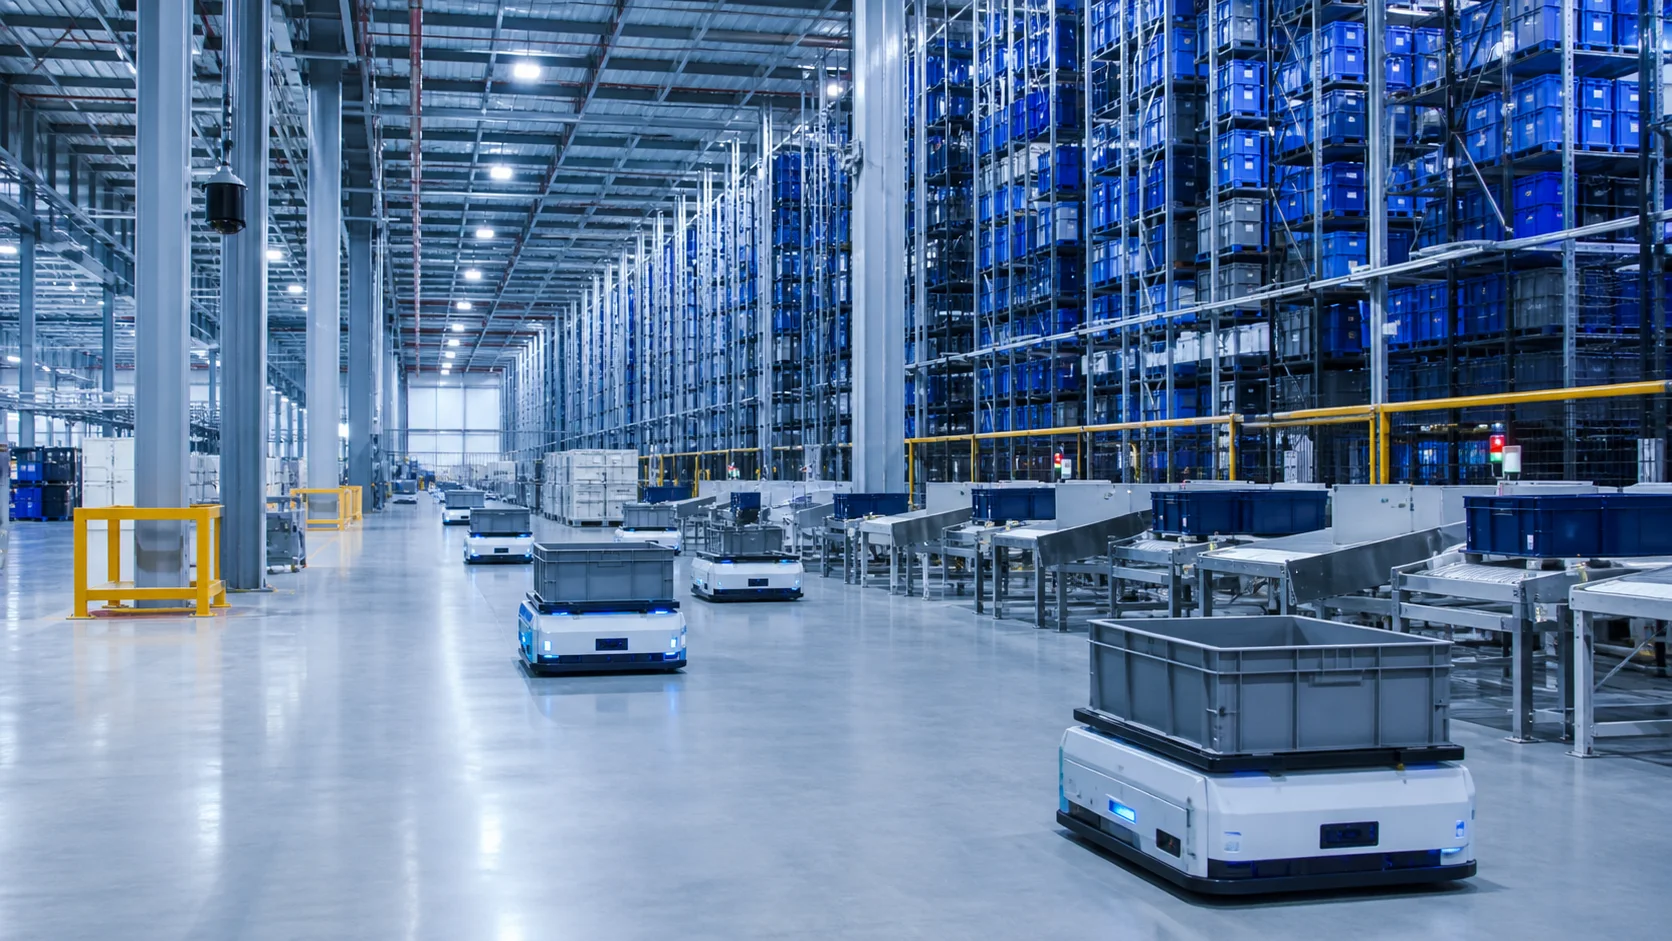
Dəyişən yerləşmə planı
Məhsul və tələbat dəyişdikdə daşıma sxemi sahədə həftələrlə davam edən yenidənqurma tələb etməməlidir.
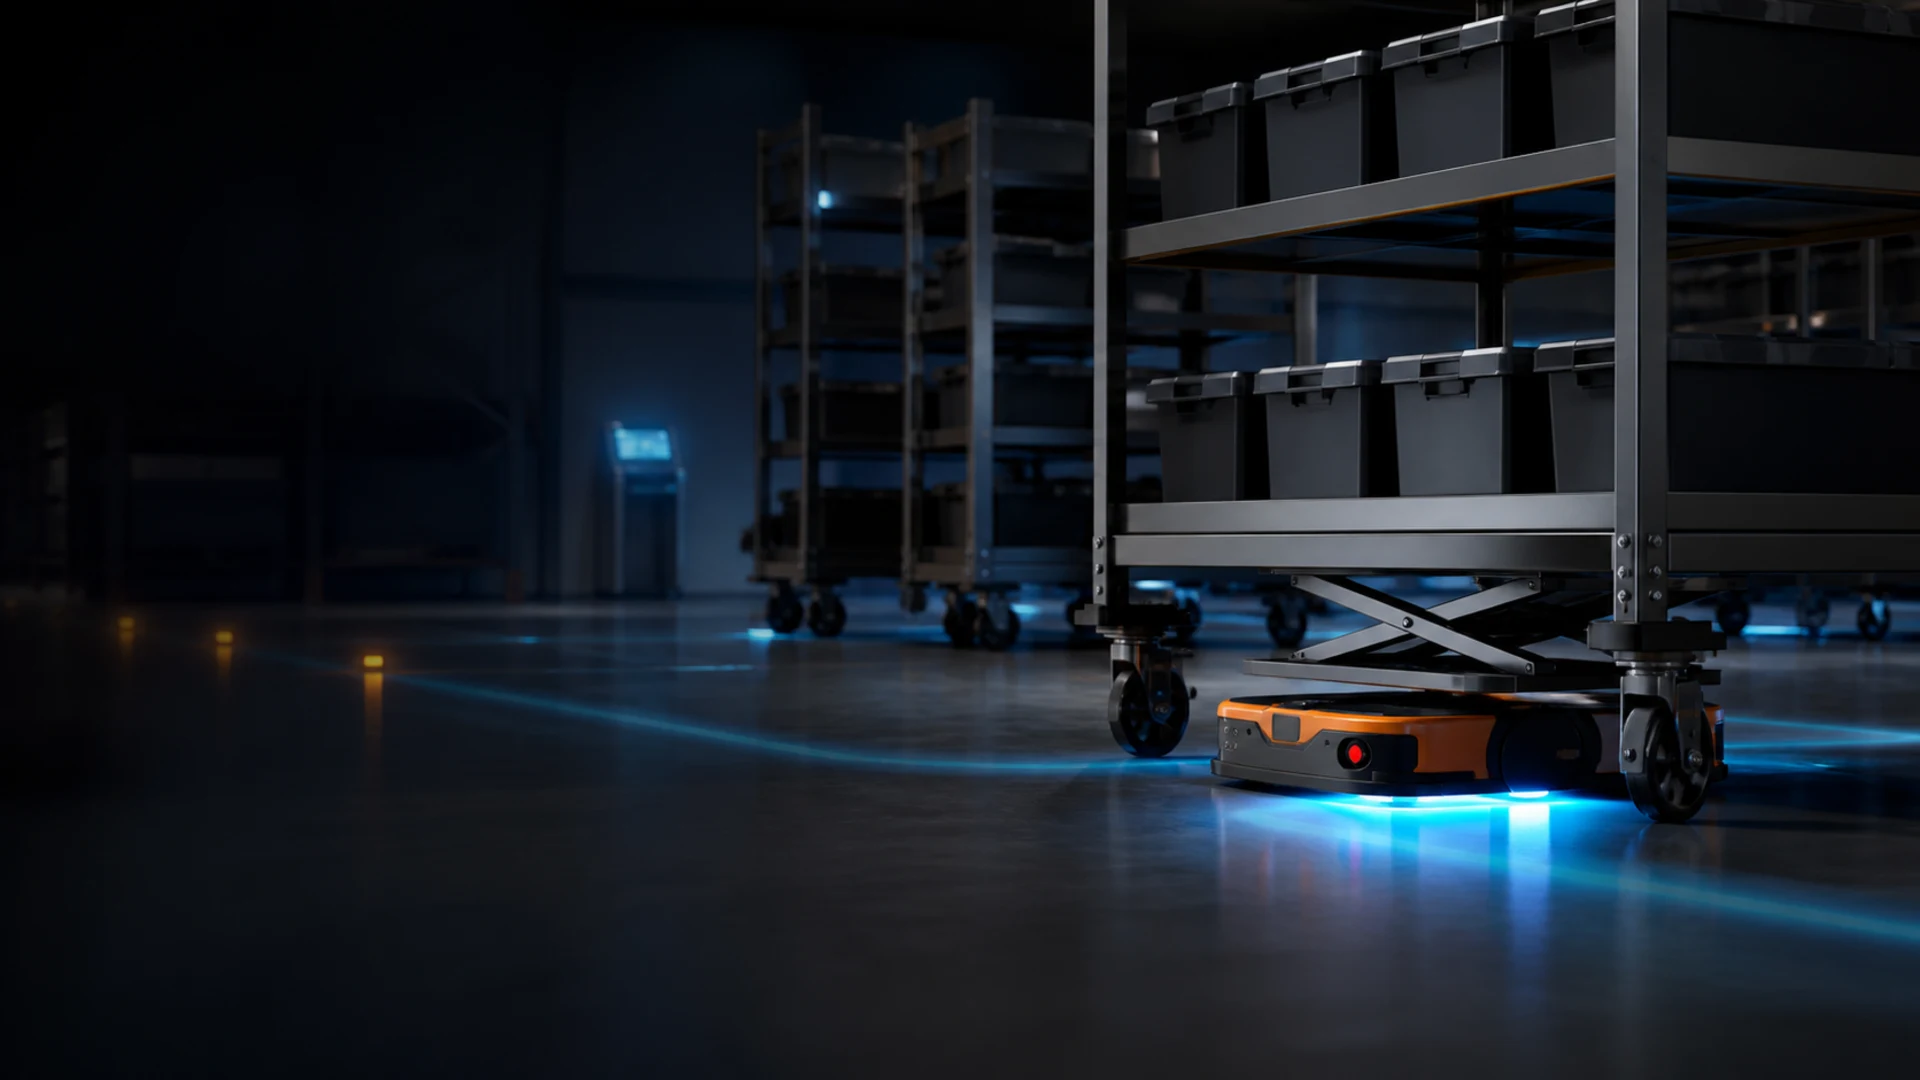
Kompakt LMR ailəsi yükdaşıyıcının altına daxil olaraq qaldırma və daşıma tapşırıqlarını yerinə yetirir; yerləşmə planındakı dəyişikliklərə sürətlə uyğunlaşır.
Nəzərdən keçirin
Məhsul və tələbat dəyişdikdə daşıma sxemi sahədə həftələrlə davam edən yenidənqurma tələb etməməlidir.
Eyni marşrut üzrə təkrarlanan qısa məsafəli daşımalar operatorun vaxtını almamalıdır.
Keçidlər və manevr sahələri saxlama tutumunu azaltmamalıdır.
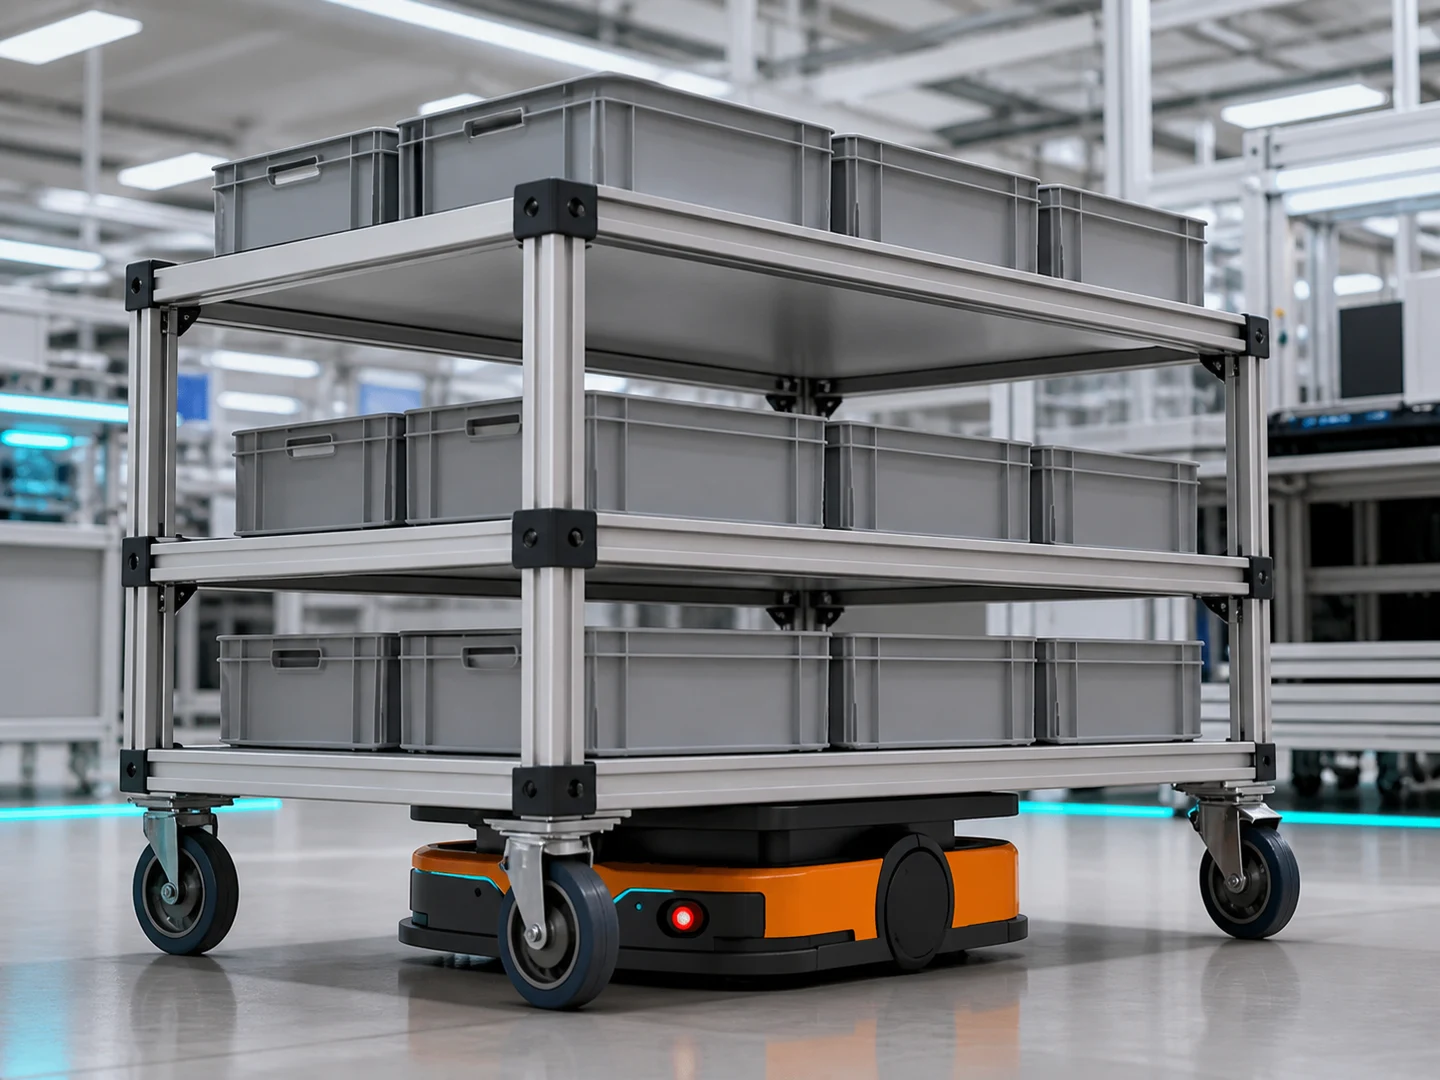
Qaldırma mexanizmi ilə seçilən LMR (Latent Mobile Robot) optimallaşdırılmış hərəkət performansı və təkmilləşdirilmiş təhlükəsizlik mühafizəsi ilə işləyir. Rəfin altına daxil olur, yükü qaldırır və təyinat nöqtəsinə daşıyır; bununla daha təhlükəsiz iş mühiti və daha sərfəli məhsuldarlıq təmin olunur.
Eyni qaldırma prinsipinə malik LMR modelləri daşınacaq yükə, rəf ölçüsünə və keçid eninə görə fərqlənir.
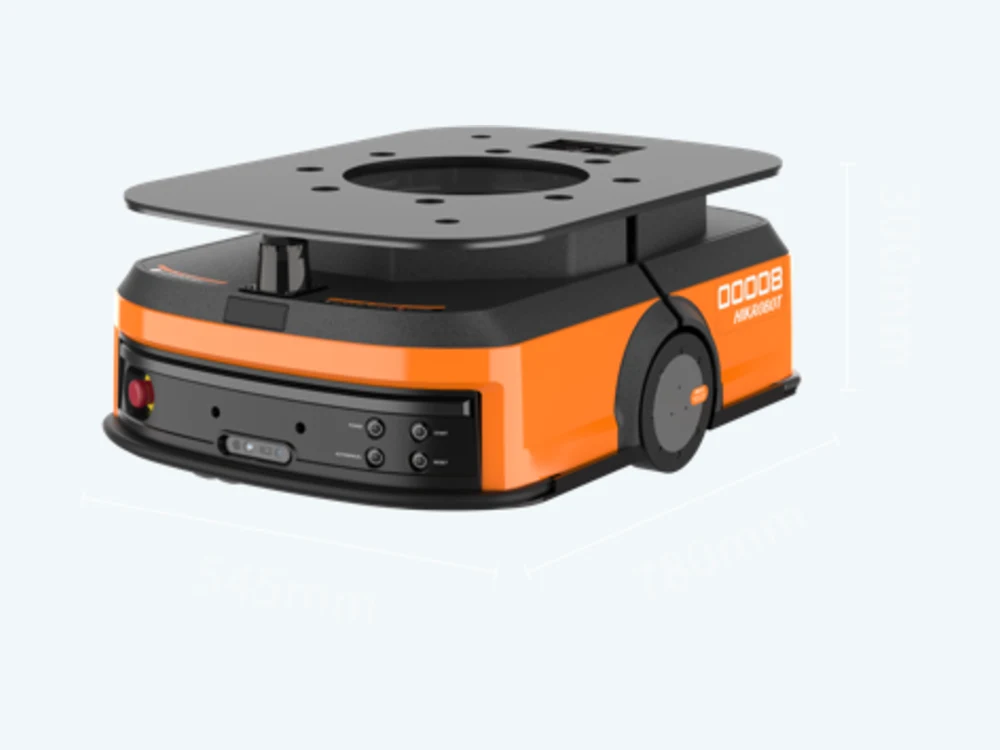
Seriyanın ən kompakt gövdəsi; dar keçidlərdə və sıx rəf düzülüşlərində işləyir.
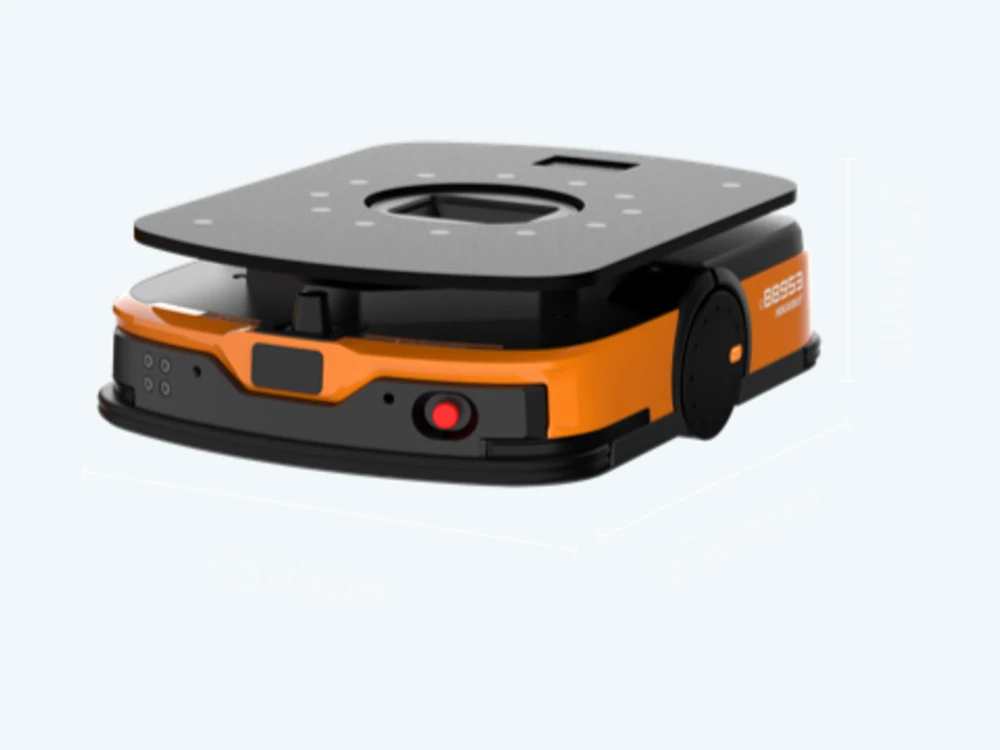
Orta yük sinfi; 250 mm gövdə hündürlüyü ilə standart rəfin altına daxil olur.
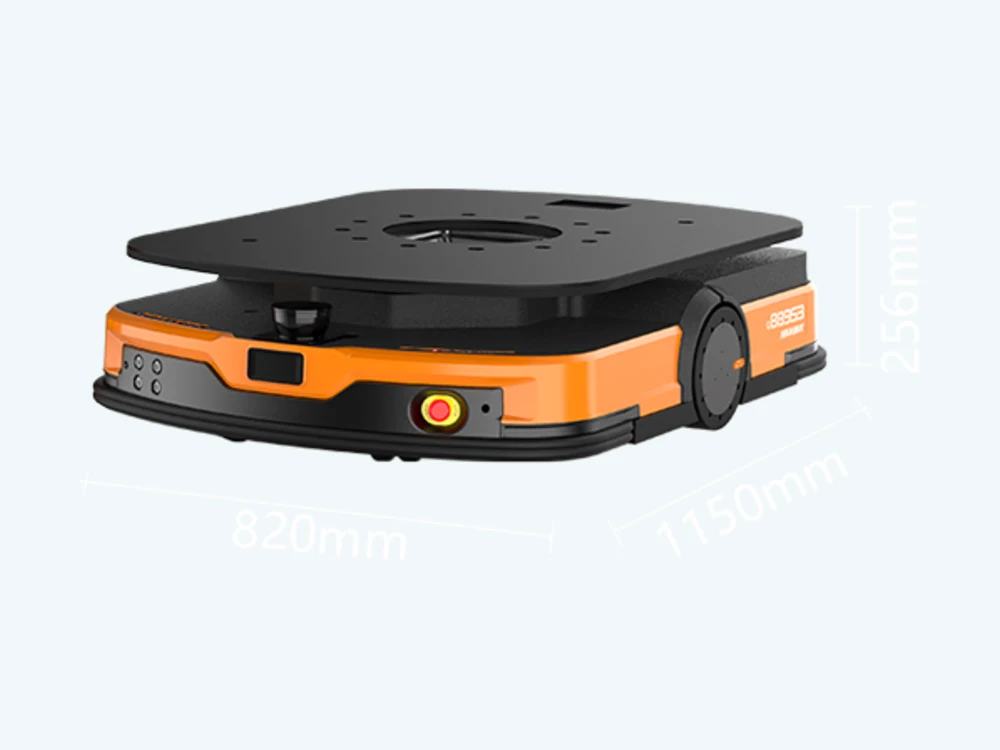
Ton səviyyəsində yüklərdə 2,0 m/s sürəti saxlayaraq yüksək daşıma dövrü tezliyini təmin edir.
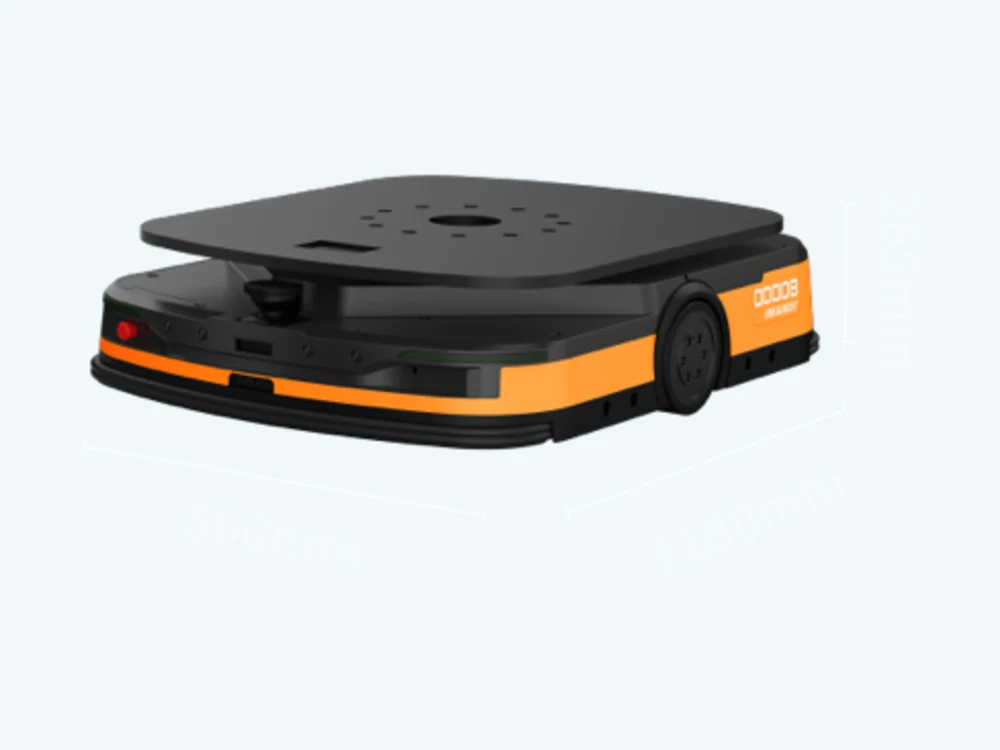
Seriyanın ən yüksək yükdaşıma qabiliyyəti; ağır rəfləri və arabaları tək robotla daşıyır.
Göstəricilər Hikrobot məhsul sənədlərindən götürülmüşdür; dövr və yükdaşıma qabiliyyəti hesablamaları layihə şərtlərinə uyğun olaraq ayrıca aparılır.
| Xüsusiyyət | Q2-400D | Q3-600D | Q7-1000E | Q7-1500D |
|---|---|---|---|---|
| İdeal yük (kg) | 400 | 600 | 1.000 | 1.500 |
| Qaldırma hündürlüyü (mm) | 60 | 60 | 60 | 60 |
| Naviqasiya | QR kod / vizual SLAM / lazer SLAM | QR kod / L-SLAM / V-SLAM | QR kod / L-SLAM / V-SLAM | SLAM / QR kod |
| İdeal sürət (m/s) | 2,0 | 2,0 | 2,0 | 1,5 |
| Maks. dönmə sürəti (°/s) | 200 | 200 | 200 | 120 |
| Dönmə diametri (mm) | 820 | 995 | 1200 | 1265 |
| Ölçülər L*W*H (mm) | 780*545*300 | 950*650*250 | 1150*820*256 | 1180*860*265 |
| Çəki (kg) | 93 | 132 | 185 | 285 |
| Mövqeləndirmə dəqiqliyi (mm, °) | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10 |
| Hərəkət rejimi | Diferensial | Diferensial | Diferensial | Diferensial |
| Şarj müddəti (saat) | 1,5 | 1,5 | 1,5 | ≤2 |
| İşləmə müddəti (saat) | 8 | 8 | 8 | 8 |
Robot parkı hədəf nöqtəyə gedən yolu özü planlaşdırır; dəhlizdə gözlənilməz maneə yarandıqda marşrutu yenidən hesablayaraq axını dayandırmadan davam etdirir. Naviqasiya üsulu sahənin döşəməsinə, işıqlandırmasına və rəflərin yerləşmə sxeminə uyğun seçilir.
Dolu rəf yığım stansiyasına gətirilir; operator rəf axtarmadan eyni nöqtədə işləyir.
Material arabaları istehsal stansiyalarına planlaşdırılmış intervallarla avtomatik daşınır.
Məhsul və tələb dəyişdikdə marşrut və stansiyaların yerləşmə sxemi proqram təminatı vasitəsilə yenidən qurulur.
Dəhlizlərə ehtiyac azaldığı üçün eyni sahədə daha çox rəf yerləşdirilir.
Məxfilik öhdəliklərinə uyğun olaraq müştəri və istehsalat obyekti barədə məlumatlar anonimləşdirilmişdir.
Yük profilinizi, tutum hədəfinizi və sahə məhdudiyyətlərinizi paylaşın; düzgün arxitekturanı birlikdə qiymətləndirək.
Anbar və axın təhlili tələb edin Sorğunuz birbaşa müvafiq mühəndislik komandasına yönləndirilir.
Oskon Varsa, Problem Yoxdur!
Məlumatlarınızı qeyd edin, mütəxəssis mühəndislərimiz ehtiyacınıza uyğun ilkin görüş üçün sizinlə əlaqə saxlasın.